

Autorem tego bardzo udanego projektu jest Mak, SV1BSX (https://www.QSL.net/sv1bsx/)
W artykule dowiesz się
O aktuatorach
Pod tym dość nietypowym słowem kryje się urządzenie, które prawdopodobnie każdy już widział. Używa się go do obracania parabol SAT TV. To ramię (w języku angielskim często nazywane również ramieniem – arm), czyli tanie, ale mocne i solidne urządzenie przeznaczone do sterowania systemami antenowymi. W następnych linijkach wnikniemy w tajemnice aktuatorów.

Na rynku są aktuatory wypychane nowocześniejszymi systemami DiSEq dostarczanymi do odbiorników cyfrowych. Na wyprzedażach można je kupić za niewielką cenę (około 1000,-Sk) solidny aktuator. Napięcie zasilania różni się, dla nas najodpowiedniejsze są aktuatory z napięciem zasilania 12V, alternatywnie również 18V (silnik będzie miał mniejsze obroty, słabszy moment przy 13,8V). Ważnym parametrem jest skok aktuatora podawany w calach. To maksymalna długość wysunięcia ramienia. Zwykle sprzedawane aktuatory mają od ośmiu do trzydziestu sześciu cali (20 – 92cm). Na rysunku nr 2 jestnarysowany 12-calowy Rotátor aj s rozmermi, na obrázku č.3 funkcia.

Jak to działa?
Jak już wspomniano, siłownik składa się z silnika prądu stałego, przekładni i śruby, która przekształca ruch obrotowy na prostoliniowy. Tak więc, gdy podasz napięcie na siłownik, ramię zaczyna się wysuwać, a po zmianie polaryzacji chowa się.
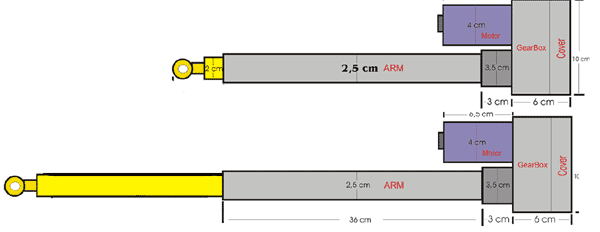
Silniki potrzebują napięcia w zakresie od 12 do 36V. Użyłem modelu 36V. Przy wyższym napięciu prąd jest znacznie mniejszy (szczegóły w części zasilania). Silnik jednak obraca się również przy 12V, ale znacznie wolniej. Nadaje się to do drobnych korekt, szczególnie przy satelitach na wyższej orbicie i węższych kątach promieniowania anten. W praktyce sprawdziłem napięcie między 12 a 24V, przy 36V prędkość jest już zbyt duża.

Zasilanie
Jak już wspomniano, nominalne napięcie siłowników waha się od 12 do 36V. Jeśli masz siłownik na 12V, możesz również użyć źródła 13,8V, z którego zasilasz transceiver.
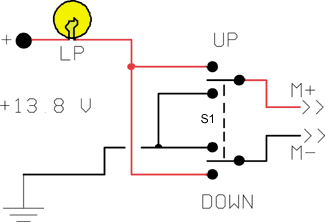
W momencie, gdy siłownik się uruchamia, szczyt prądu jest dość wysoki. Prąd rozruchowy jest czasami nawet 5 do 10 razy wyższy niż nominalny! Ograniczenie tych szczytów jest proste - poprzez włączenie żarówki do zasilania. Tworzy to najprostszy obwód „soft-start”. Nadają się do tego żarówki samochodowe powyżej 5W. Odpowiednią należy wybrać próbnie według następującej procedury: jako pierwszą podłącz żarówkę 5W i włącz zasilanie. Jeśli żarówka świeci dalej po rozruchu, będziesz potrzebować mocniejszej. Idealnie, gdy przy starcie żarówka miga, a potem nie świeci.lub tylko żniwa. Do dwunastowoltowego siłownika odpowiednie są żarówki na 6 do 12V, do dwudziestoczterowoltowego 12 do 24V.
S1 to podwójny przełącznik ON-OFF-ON. W środkowej pozycji jest w pozycji OFF - wyłączony. Skrajne styki są używane jako UP (w górę) i DOWN (w dół). Przełączając S1 do pozycji UP, napięcie jednej polaryzacji jest podawane na silnik, w pozycji DOWN odwrotnej. W ten sposób ramię siłownika jest albo wysuwane, albo chowane.
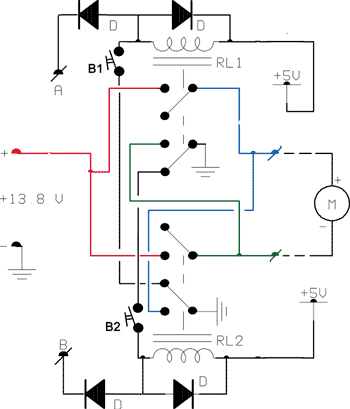 Na zdjęciu nr 6 znajduje się rozszerzone sterowanie rotorem, które umożliwia zarówno ręczne, jak i zdalne sterowanie. Przyciski B1 i B2 służą do ręcznego sterowania aktuatorem. Zdalne sterowanie realizowane jest przez uziemienie punktu A lub B, na przykład przez wyjściowy tranzystor obwodu elektronicznego (na przykład FodTrack itd.). W ten sposób można sterować aktuatorem z komputera, zarówno na polecenie operatora, jak i automatycznie z programu predykcyjnego.
Na przykład, jeśli punkt A jest uziemiony, przekaźnik RL1 przyciąga, na silnik dostaje się napięcie, ramię się wysuwa, a elevacja wzrasta. Uziemienie punktu B odwraca ten proces.
Dioda D to dowolne diody krzemowe, takie jak 1N4003, 1N4004 itd.
Obwód wygląda na skomplikowany, ale to tylko dlatego, że jest „odporny na głupotę“. Oznacza to, że jeśli przekaźnik RL1 jest włączony, przekaźnik RL2 nie może być włączony i odwrotnie. Podobnie, jeśli z jakiegokolwiek powodu jednocześnie naciśniesz przyciski B1 i B2, tylko jeden przekaźnik zostanie włączony. W przeciwnym razie może dojść do zwarcia źródła!
Możliwość zdalnego sterowania jest przydatna, gdy sterujesz aktuatorem z komputera. Na przykład z interfejsem Fodtrack i tym obwodem z przekaźnikiem można sterować dowolnym aktuatorem (piny Fodtrack nr 3 na A, pin 5 na B). Wskazane napięcie zasilania przekaźnika 5V jest tylko przykładem. Wybieramy je w zależności od typu użytych przekaźników. Pamiętaj, że obwód można dostosować i zmienić według własnych potrzeb.
Użycie żarówki jako obwodu „soft start” jest proste i skuteczne. Ale jeśli chcesz zastosować bardziej wyrafinowaną metodę, lub jeśli Twój aktuator nie ma napięcia zasilania 12V, wtedy konieczne jest zbudowanie niezależnego źródła zasilania.
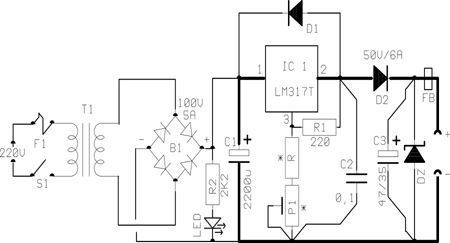
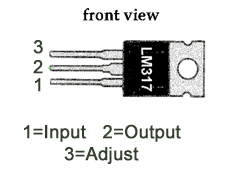 LM317T ma dużą zaletę jako zasilacz do tego celu, ponieważ zawiera ogranicznik prądu. Tak więc maksymalny prąd wyjściowy wynosi 1,5A, a obwód z żarówką nie jest potrzebny. Ponadto za pomocą potencjometru P1 można ustawić odpowiednie napięcie wyjściowe dla siłownika w zakresie od 12 do 36V.
LM317T to prosty stabilizator z trzema nogami, o maksymalnym prądzie wyjściowym do 1,5A i napięciu wyjściowym od 1,2 do 37V. Zawiera ogranicznik prądu i zabezpieczenie termiczne. Napięcie wejściowe musi być co najmniej o 3 do 4V wyższe niż napięcie wyjściowe, ale nie może przekraczać 40V. Napięcie wyjściowe określa dzielnik R1, R2 (na schemacie na rys. 7 R2 = R+P1). Dla napięcia wyjściowego w zakresie od 8 do 13,8V R wynosi 1k2, P1 1k, dla napięcia wyjściowego od 11,5 do 24V R wynosi 1k8, a P 2k2.
Wartości rezystorów w dzielniku można obliczyć według wzoru:
Vout = 1.25 * ( 1 + R2 / R1 )
Ponieważ jako R2 użyto kombinacji trimra P1 i stałego rezystora R, dzielnik jest częściowo zmienny i pozwala na wariację napięcia wyjściowego. Ważne jest, aby pamiętać, że nawet przy pełnym obciążeniu napięcie wejściowe do stabilizatora nie powinno spaść poniżej 3V w stosunku do napięcia wyjściowego, lepiej 4V. W związku z tym należy odpowiednio dobrać transformator.
Połączenie jest rozszerzone o obwody tłumiące zjawiska przejściowe powstające na obciążeniu indukcyjnym, jakim z pewnością jest silnik wykonawczy. Dodatkowo od źródła prowadzą stosunkowo długie kable, które objawiają się także indukcyjnością. Aby LM317 działał niezawodnie, konieczne jest dodanie diody Zenera, kondensatora blokującego C3 i koralika ferrytowego.
Napięcie Zenera diody musi być o 4 do 5V wyższe niż maksymalne napięcie wyjściowe źródła. Na przykład, jeśli maksymalne napięcie wyjściowe źródła wynosi 12V, to DZ powinno być na 16V/1W.
Schemat ma jeszcze jedno wyjście - jeśli jako P1 użyty zostanie potencjometr, można w dowolnym momencie obniżyć napięcie i w ten sposób osiągnąć wolniejszy ruch anteny i dokładnie skorygować małe odchylenia w elevacji.
Wyłączniki końcowe (górny i dolny)
Aktuatory mają dwa regulowane wyłączniki krańcowe wewnątrz skrzynki biegów. Można nimi ustawić dolny (na 0°) i górny (na 90°) styk. Jest to ważne również z punktu widzenia ochrony samego aktuatora, który mógłby ulec uszkodzeniu w przypadku nadmiernego przeciążenia.
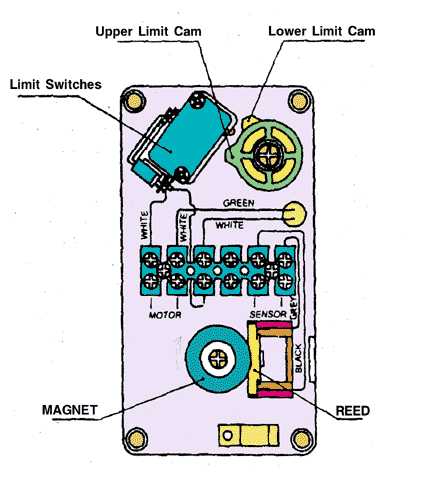
Poprawne ustawienie końcowych wyłączników zapewni, że cały system będzie bezpiecznie podnosił się w zakresie od 0 do 90 stopni. Na przykład, jeśli siłownik osiągnie górny lub dolny wyłącznik, odetnie napięcie od silnika. Będzie reagować tylko na napięcie o odwrotnej polaryzacji, co oznacza bezpieczny ruch.
Na stronie http://www.qsl.net/sv1bsx/actuator_lnk.html znajdują się szczegółowe informacje od producenta SATENG. Otrzymałem e-mail od radioamatora, którego aktuator nie miał wyłączników krańcowych. Nie mam pojęcia jak to możliwe, ale nie do pomyślenia jest, aby producent nie zainstalował tych części w aktuatorze. Na pewno tam będą, ale nie są regulowane.
Pamiętaj, że zakres elevacji aktuatora wynosi od 0 do 90 stopni, podczas gdy oryginalne rotatory elevacyjne umożliwiają również przechylanie rotora, co oznacza elevację w zakresie od 0 do 180 stopni (tryb flip).
Więc jeśli przelot satelity jest nad głową, system aktuatorów nie pozwala śledzić jego ruchu bez przerwy. Anteny od AOS (odkrycie satelity nad horyzontem) podnosimy do 90 stopni, a następnie obracamy anteny o 180 stopni za pomocą rotatora azymutalnego i pochylamy je aż do LOS (utrata satelity za horyzontem). W praktyce jednak przelotów nad głową jest stosunkowo mało. Odpowiednie rozwiązanie pozwala osiągnąć kąt elevacji do 135 stopni. Teoretycznie można również osiągnąć pełną elevację za pomocą tłoka (w podobny sposób jak w silniku samochodowym). To jednak nie ma znaczenia w praktyce.duże znaczenie…. , ponieważ przelotów nad głową jest tylko 1 do 2% a anteny mają wystarczającą szerokość wiązek promieniowania.
Sposób odczytu wysokości elevacji
Jednostki sterujące do odbiorników satelitarnych TV wykorzystują impulsowy odczyt wysokości wysunięcia aktuatora. Zwykle jest to 48 impulsów na 1 cal (2,54 cm). Obwody w odbiorniku przekształcają to na stopnie, które są wyświetlane na wyświetlaczu.
Dla amatorów radiowych ta metoda wprowadza znaczne komplikacje. Większość interfejsów śledzenia satelitów, które pozwalają na kontrolę rotatora, ma wejście napięciowe do określenia wysokości. Dlatego ten problem należy rozwiązać. Pierwszą możliwością jest skonstruowanie podobnego systemu jak w odbiorniku satelitarnym, na przykład z PIC i cyfrową skalą. Wymaga to jednak znajomości tych obwodów, a nie każdy to potrafi.
Ale istnieje jeszcze prosta pomoc: potencjometr mechanicznie połączony z aktuator. Można to zrobić na kilka sposobów. Jednym z nich jest przeniesienie momentu przez koło pasowe na oś potencjometru. Drugą możliwością jest użycie prostego systemu dźwigowego. Inspiracje jak to zrobić są na obrazkach. Bardzo ładny patent wymyślił jednak PA4FP. Wbudował wieloobrotowy potencjometr bezpośrednio do obudowy aktuatora i połączył go z przekładnią od silnika za pomocą zębatki z zabawki.

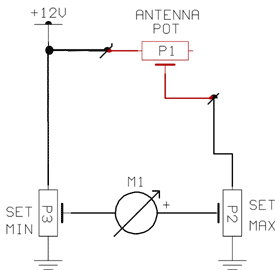 Na rysunku 9 znajduje się prosta instalacja, która pozwala odczytać podniesienie bezpośrednio w stopniach na skali przyrządu pomiarowego. Jeśli jest dobrze skalibrowana, dokładność wynosi 1 stopień. Czerwonymi liniami na schemacie zaznaczone są części, które są poza shackiem. Do podłączenia potencjometru wystarczy zwykły przewód dwużyłowy (2 x 0,5 mm).
P1 ma 5k, trimer P2 również 5k. Trimer P3 ma 10k, wszystkie przebiegi są liniowe. Korzystne jest, aby P2 i P3 były typami wieloobrotowymi, dzięki czemu system łatwiej kalibruje. Precyzyjne ustawienie wymaga bowiem cierpliwości. Wystarczy miernik od 0,1 do 1mA.
Ustawienie wykonuje się w następujący sposób:
a) ustaw P2 i P3 na około 1/3 drogi od uziemionego końca
b) podnieś anteny na najwyższą wysokość (90°) i ustaw P2 na maksymalne wychylenie na przyrządzie pomiarowym
c) opuść anteny (0°) i ustaw P3 na minimalne wychylenie na przyrządzie pomiarowym
Kroki B i C należy powtarzać wielokrotnie, aż osiągnie się wymaganą dokładność (elementy wzajemnie się wpływają).
Pod poniższym linkiem znajdziesz ulepszony system odczytu wysokości: https://www.qsl.net/sv1bsx/actuator/elev_reader.html
Części mechaniczne
Dla wielu amatorów radiowych mechanika stanowi najtrudniejszy obszar hobby. Niektórzy jej nie lubią, inni nie mają niezbędnych narzędzi do wykonania lub modyfikacji metalowych części. W tej części znajdziesz kilka sposobów na wykonanie mechanicznych części systemu podnoszenia bez potrzeby posiadania nietypowych narzędzi - wystarczy wiertarka, śrubokręt i szczypce.
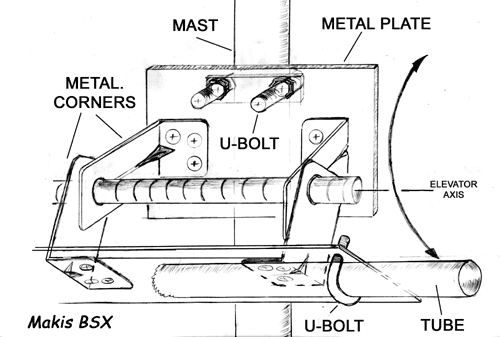
Pierwsze rozwiązanie znajduje się na powyższym rysunku. Wystarczy zgiąć cztery blaszki w kształt L, wywiercić kilka otworów na śruby i zgiąć kilka U. Materiał można kupić w sklepie budowlanym za kilka setek.
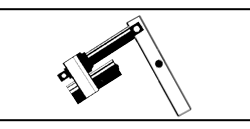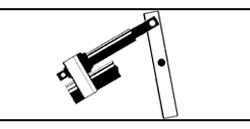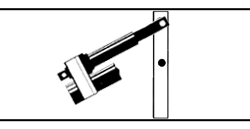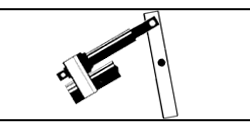
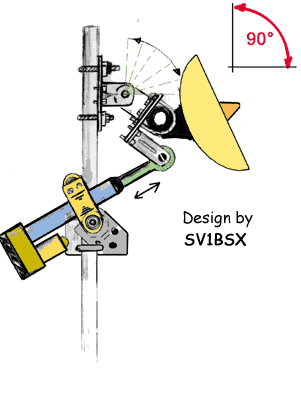
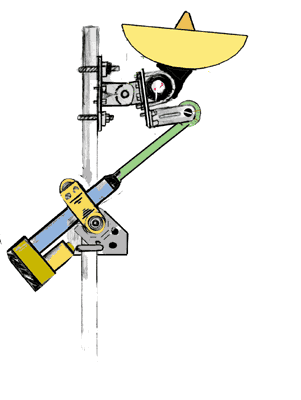
W tej konfiguracji wykonawcą ruchu okrężnego jest pozioma belka, która tworzy zawieszenie. Działanie na zawias bezpośrednio przekształca ruch prostoliniowy aktuatora w ruch okrężny. Konstrukcja musi być bezwarunkowo solidna, w przeciwnym razie różne siły mogą prowadzić do zniszczenia. Cały system antenowy działa na zawieszeniu, które musi wytrzymać nawet najsilniejszy wiatr. Zaletą jest, jeśli anteny są małe i lekkie.
Następujące obrazy pokazują sposób przekształcania ruchu prostoliniowego w ruch okrężny:
 |  |
…. a obrazy poniżej przedstawiają prototyp systemu podnoszenia z aktuatorami
 |  |
 |  |
Inne rozwiązanie przedstawia zdjęcie poniżej. Z dwoma współosiowymi rurkami GM4JJJ udało się stworzyć bardzo mocną konstrukcję. Zewnętrzna rurka jest mocowana U-kształtnymi elementami do metalowej płytki. Wewnętrzna rurka ma taki sam średnicę, aby mogła swobodnie wejść w zewnętrzną i obracać się bez tarcia. Jeśli ma wystarczającą długość, całe mocowanie jest bardzo stabilne i nadaje się również do większych systemów antenowych, np. dla EME.

Na ostatnim obrazku znajduje się prosty, domowej roboty rotator SV1EPE wykorzystujący przekładnie od wycieraczek. Przełożenie wynosi 360:1, więc nawet mały silniczek poradzi sobie z obrotem masztu bez problemów. Sprzęgło między silnikiem a przekładnią jest z węża ogrodowego!

Tak, to wszystko. Jeśli coś jeszcze przyjdzie ci do głowy lub masz uwagi i ulepszenia do podanego rozwiązania, nie wahaj się i napisz do mnie na sv1bsx@yahoo.gr. Chciałbym szczególnie podziękować mojej bratanicy Katerinie Matiatos, która pomogła mi w kompletowaniu tego opisu.
Mak, SV1BSX https://www.qsl.net/sv1bsx/