
Starší anténny Rotátor nemusí byť problémom len preto, že jeho pôvodný ovládací box nepozná USB, počítačové řízení nebo automatické sledování satelitů. Často je mechanická část rotátoru stále plně použitelná, zatímco elektronika riadiacej jednotky už nezodpovedá spôsobu práce v dnešnom rádioamatérskom pracovisku. Práve tu je zaujímavý projekt K3NG ovladač rotátoru (K3NG ovládač rotátora). Ide o otvorený projekt založený na mikrokontroléri Arduino, který vytváří rozhraní mezi počítačem a rotátorem nebo jeho původní řídící jednotkou. Podle použitého hardwaru však může fungovat i jako zcela samostatný ovladač.
Výhodou projektu není pouze samotné počítačové ovládání. K3NG umožňuje přizpůsobit způsob snímání polohy, ovládání motorů, brzdy, manuální tlačítka, displej, rychlost otáčení a způsob komunikace se softwarem. Pro rádioamatéra, který má starší Yaesu rotátor, domácí konstrukci nebo rotátor s nestandardním rozhraním, může být zajímavější upravit existující zařízení než stavět celý systém od začátku.
V článku se dočtete
K3NG není pouze USB převodník
Základní myšlenka projektu je poměrně jednoduchá. Arduino přijímá příkazy z počítače přes sériové rozhraní, vyhodnocuje požadovaný azimut nebo elevaci, čte zpětnou vazbu ze snímače polohy a podle výsledku ovládá výstupy rotátora. Počítač přitom nemusí znát konkrétní elektroniku použitých rotátorů. Komunikuje přes podporovaný protokol a K3NG zajišťuje překlad mezi tímto protokolem a konkrétním hardwarem.
Projekt je možné použiť iba pre azimut alebo pre systém AZ/EL. To je důležité například při satelitní anténě, EME sústave alebo smerovej anténe pre VKV. Pri jednoduchom rotátore pre tribander postačí azimutální část, zatímco při Yaesu G-5500 nebo podobném systému je možné zpracovávat obě osy.
Počítačová komunikace přes GS-232
Jednou z nejdůležitějších vlastností K3NG je emulace rozhraní, která zná rádioamatérský software. Projekt podporuje Yaesu GS-232A a GS-232B, Easycom a podle dokumentace Radio Artisan také DCU-1. Sériová komunikace využívá standardní USB rozhraní Arduina. Díky tomu se K3NG může chovat jako počítačem ovládaný rotátor, aniž by musel mít původní rotátor vlastní moderní USB rozhraní.
Praktický význam je velký. Program nemusí být speciálně naprogramován pro konkrétní starší rotátor. Pokud podporuje GS-232 nebo příslušné rozhraní, může komunikovat s K3NG. GitHub projekt uvádí kompatibilitu například s Hamlib/rotctl, HRD, N1MM a PstRotator. RigExpert zároveň uvádí použití s moderními logovacími a contestovými programy.
Arduino jako řídící mozek

Arduino v tomto zapojení není pouze USB–GPIO převodník. Firmware vykonává logiku celého rotátoru. Musí znát aktuální polohu, cílovou polohu, směr otáčení, limity a podle konfigurace také brzdu nebo rychlost. Zároveň zpracovává lokální tlačítka a příkazy přicházející ze sériového rozhraní.
Právě otevřený zdrojový kód je jedním z důvodů, proč má K3NG význam pro konstruktéra. Projekt není uzavřená černá skříňka. Konfigurace se upravuje podle konkrétního hardwaru a jednotlivé funkce lze aktivovat nebo vypnout. To umožňuje vytvořit jednoduchý ovladač pro jeden azimutální rotátor, ale i podstatně komplexnější AZ/EL systém.
Rozsah 360 až 719 stupňů

Při modernizaci staršího rotátoru je důležité, že K3NG nemusí předpokládat pouze klasický rozsah 0 až 360 stupňů. Projekt podporuje 360° a 450° azimutální rotátory a podle dokumentace i systémy s rozsahem až 719°. U 450° rotátoru může firmware využít překrytí k výběru výhodnějšího směru otáčení.
To je praktické u směrových antén, které mohou procházet přes sever. Pokud je například cíl v oblasti, kde existují dvě mechanické cesty k požadovanému azimutu, nemusí být nutné provést téměř celou otáčku. Správné nastavení skutečného mechanického rozsahu je však zásadní. G4HSK u svého G-5500 zjistil, že jeho konkrétní rotátor nedosáhl deklarovaných 450°, ale přibližně 445°. Taková odchylka se musí zohlednit při kalibraci.
K3NG ovladač rotátoru v reálné konstrukci
Praktickou představu o systému poskytuje video věnované montáži K3NG řešení od VK4GHZ. Ukazuje práci s řídicí deskou, mikrokontrolérem a displejem a je zajímavé zejména pro konstruktéra, který nechce zůstat pouze u softwarové části projektu.
Při stavbě je dobré nejprve oddělit tři části systému: zpětnou vazbu polohy, logiku K3NG a výkonové rozhraní k motoru. Arduino by nemělo být přímo zatěžováno motorem. Mezi mikrokontrolérem a motorem musí být příslušná relé, tranzistory, výkonové ovladače nebo jiné rozhraní podle typu rotátoru.
Snímání polohy rozhoduje o přesnosti

K3NG podporuje více způsobů získání informace o poloze. Mezi nimi jsou potenciometry nebo analogové napětí, rotační a inkrementální enkodéry, pulzní výstupy a vybrané digitální snímače. Dokumentace uvádí například HMC5883L, ADXL345, LSM303, HH-12/AS5045 a další možnosti.
Při modernizaci staršího rotátoru je proto vhodné začít právě snímačem. Pokud má původní rotátor potenciometr mechanicky spojený s hřídelí, jeho využití může být jednodušší než přestavba mechaniky. Naopak, při domácí konstrukci může být výhodnější enkodér nebo magnetický snímač.
Je však třeba rozlišovat mezi elektrickým rozsahem snímače a mechanickým rozsahem rotátoru. Arduino musí dostat takový rozsah signálu, který odpovídá použitému vstupu a zvolené konfiguraci. Nesprávné nastavení zpětnovazebního napětí se následně projeví nesprávným azimutem nebo elevací.
Hardware: Arduino, relé, senzory a displej
Jednoduché zapojení může obsahovat Arduino, vstupy pro azimut a případně elevaci, několik tlačítek, výkonové výstupy a LCD. OK1HRA ve svém montážním návodu ukazuje Arduino Mini, USB rozhraní, LCD, tlačítka, LED indikaci, tranzistory a dvě relé. Výstupy jsou vedeny samostatně na AZIMUTH a MOTOR a samostatný vývod je určen i na brzdu.
Takováto koncepce je zajímavá právě při starších rotátorech. Není třeba kopírovat jedno konkrétní zapojení. Výkonová část se musí přizpůsobit motoru a původní řídící jednotce. Při některých rotátorech K3NG ovládá původní box, při jiných může výkonové relé nebo polovodičový stupeň nahradit jeho řídící elektroniku.
Relé a ovládání motoru

K3NG poskytuje samostatné řídicí výstupy pro směr otáčení a podle konfigurace i pro elevaci. Podporovány jsou také PWM výstupy a frekvenční výstupy, jakož i samostatné řízení brzdy. To ovšem neznamená, že libovolný motor lze připojit přímo na Arduino. Výstup firmware musí vždy přejít přes elektricky vhodný výkonový stupeň.
Velmi dobrá lekce poskytuje konstrukce G4HSK. U Yaesu G-650C, jehož řídicí jednotka nepoužívala relé ke spínání motoru, doplnil čtyřreléový modul. Samotný rotátor přitom potřeboval pouze dvě relé pro CW a CCW. Rezerva ďalších relé umožnila použiť rovnakú dosku aj s inými rotátormi.
Co se může pokazit při výkonové části
U K3NG je velmi snadné soustředit se na firmware a podcenit napájení. Právě to může vést k chybám, které vypadají jako problém softwaru. G4HSK například zaznamenal přibližně sedmistupňovou chybu polohování po přidání reléové desky. Příčinou nebyla kalibrace ani nový firmware. Proud přibližně 25 mA odebíraný cívkou relé způsoboval pokles napětí a tím změnu měření. Reléová deska proto byla následně napájena z jiného zdroje a použit byl 5 V regulátor.
Je to velmi praktická zkušenost pro každou vlastní stavbu: analogové měření polohy a napájení výkonových prvků by neměly být řešeny bez ohledu na sebe. Pokud se po přidání relé změní poloha zobrazovaná K3NG, je třeba před úpravou firmware změřit napájecí napětí, zemní potenciály a napětí ze snímače.
Kalibrace azimutu a elevace
Po elektrickém připojení ještě systém není připraven k přesnému automatickému polohování. K3NG musí znát vztah mezi hodnotou ze snímače a skutečným úhlem. Projekt proto obsahuje kalibraci azimutu a elevace a podporuje i kalibrační tabulky. Nastavení se ukládají do EEPROM, takže změna konfigurační konstanty v programu nemusí automaticky přepsat hodnotu, která již byla uložena v paměti mikrokontroléru.
G4HSK na tento detail narazil při změně parametru pro 450° rotaci. Nová hodnota se nepřepsala do EEPROM tak, jak očekával. Při změně rotátoru nebo opakované kalibraci je proto třeba vědět, které parametry jsou pouze ve zdrojovém kódu a které již byly uloženy v paměti.
Automatické polohování a zpomalování
Po správnej kalibrácii sa z K3NG stáva podstatne viac než iba diaľkové tlačidlo CW/CCW. Firmware vie pracovať s cieľovým azimutom a automatickým otáčaním. K dispozícii je voliteľné spomaľovanie pri približovaní k cieľu, plynulý rozbeh, manuálne limity a využitie prekrytia pri rotátoroch s väčším rozsahom.
Pro rádioamatéra je to rozdíl zejména při VKV, EME a satelitní provozu. Při ručním nastavování je možné polohu několikrát opravovat, zatímco při automatickém sledování musí regulace pracovat opakovaně. G4HSK popisuje právě EME jako situaci, kde přesné nastavení azimutu a elevace může mít praktický význam pro úspěšné spojení.
Manuální ovládání zůstává zachováno
Počítačové ovládání neznamená, že z ovladače musí zmizet lokální ovládání. K3NG podporuje tlačítka pro manuální rotaci a může zobrazovat směr i aktuální úhel na LCD. Podporovány jsou klasické znakové LCD i vybrané I2C displeje a Nextion TFT.
Pro jednoduchou stanici však displej nemusí být nezbytný. G4HSK ve své pozdější konstrukci LCD vypustil, protože při použití PstRotator byly informace o aktuální i cílové poloze dostupné přímo v počítači. Výsledkem byl jednodušší box a méně mechanické práce.
Bezpečnost, limity a parkování
Rotátor je elektromechanické zařízení a chyba v řízení může znamenat více než jen nesprávný údaj na obrazovce. K3NG proto obsahuje command timeout, manuální rotační limity, parkování, AutoPark a ovládání brzdy. K dispozici je také indikace překrytí při rotátorech s větším rozsahem.
Softwarové limity však nelze automaticky považovat za náhradu mechanických koncových spínačů. Pokud konkrétní rotátor vyžaduje fyzické omezení pohybu, musí být řešeno i na hardwarové úrovni. Při modernizaci starého zařízení je třeba především znát jeho mechanické dorazy, převody, napájení motoru a způsob ovládání brzdy.
Bezpečné ovládání v praxi
Při testování je vhodné začít bez připojené antény nebo s mechanikou v bezpečné poloze a nejprve ověřit směrování. K3NG může být nakonfigurován tak, že příkaz CW způsobí pohyb opačným směrem, než konstruktér očekává, pokud je nesprávně zapojen výkonový stupeň nebo snímač. Při dvojosém systému je třeba samostatně ověřit AZ i EL.
Praktickou stránku hotového řešení ukazuje také RemoteQTH. Jej azimutální rozhraní založené na K3NG používá Arduino Nano, LCD, tlačítka, enkóder a tři relé pro CW, CCW a brzdu. Je určeno pro samostatný provoz i počítačové řízení a podporuje analogový potenciometr pro zpětnou vazbu.
Firmware se přizpůsobuje konkrétnímu rotátoru
K3NG je třeba vnímat spíše jako stavebnici než jako firmware, který se jednoduše nahraje do Arduina a začne fungovat. Zdrojový kód obsahuje konfiguraci funkcí, pinů a nastavení. Konstruktér si vybírá, které části potřebuje: AZ, EL, typ snímače, LCD, tlačítka, brzdu, PWM, parkování nebo další funkce.
To je zároveň jedna z nevýhod. Čím více funkcí se zapne, tím více rostou nároky na mikrokontrolér a počet dostupných vstupů a výstupů. G4HSK při pozdější verzi firmware upozornil, že Arduino UNO již bylo při rozsáhlejší konfiguraci paměťově na hranici možností a Arduino IDE při kompilaci upozorňovalo na velikost programu. Proto použil starší, menší verzi firmware. Jde o zkušenost konkrétního stavitele, nikoli o univerzální požadavek projektu na Arduino Mega.
Od jednoduchého rozhraní až po automatickou stanici
Nejzajímavější na K3NG je právě rozpětí možných implementací. Na jednom konci je jednoduchý Arduino ovladač připojený k původnímu řídicímu boxu. OK1HRA například popisuje rozhraní s Arduino Mini, USB, LCD, tlačítky a relé, které může fungovat jako PC rozhraní nebo při doplnění napájení a výkonových prvků jako náhrada původního ovladače.

Na druhém konci je plnohodnotný AZ/EL systém se snímači, displejem, automatickým sledováním a připojením k počítači. Firmware podporuje sledování Slunce a Měsíce, GPS, reálné hodiny a podle aktuální dokumentace i satelitní sledování. Kompatibilita s Hamlib/rotctl, N1MM a PstRotator potom umožňuje začlenit rotátor do stávajícího radioamatérského pracoviště.
Při satelitním provozu je právě kombinace K3NG a trackingového softwaru velmi praktická. Počítač vypočítá požadovaný azimut a elevaci a K3NG zajistí vykonání příkazu. Při EME může podobná architektura zjednodušit přesné směrování antény na Měsíc. V contestové stanici zase umožňuje řídit směr antény přímo z programu bez samostatného manuálního nastavování.
Hotové desky nebo vlastní konstrukce?
K3NG nemusí znamenat výrobu každého rezistoru a relé od nuly. Existují různé desky a hotová řešení založená na stejném firmwaru. RemoteQTH například poskytuje otevřený návrh azimutálního rozhraní s podklady v KiCadu, schématem, plošným spojem (PCB) a mechanickými soubory. Jejich řešení používá Arduino Nano, tři relé, LCD a enkodér v kompaktním provedení.
Vlastní deska však dává smysl tehdy, když je potřeba přizpůsobit rozhraní konkrétnímu starému rotátoru. Může být nutné změnit logické úrovně, doplnit optické oddělení, upravit napájení relé, přizpůsobit brzdu nebo vyřešit atypický snímač polohy. Právě otevřený firmware umožňuje takovou úpravu bez nutnosti měnit celý systém.
Co ukazují praktické stavby
Zkušenosti G4HSK dobře ukazují, proč se u podobných projektů vyplatí nejdříve pochopit konkrétní rotátor a až potom skládat elektroniku. U G-5500 využil stávající rozhraní, zatímco u G-650C musel doplnit reléovou část. Při kalibraci narazil na rozdíl mezi deklarovaným a skutečným mechanickým rozsahem a později i na problém s napájením relé. Takové chyby se nedají vyřešit univerzálním nastavením v programu.
Právě proto má K3NG největší význam pro radioamatéra, který je ochotný měřit, zkoušet a přizpůsobit hardware. Projekt poskytuje firmware a komunikační vrstvu, ale samotný výkonový a měřicí interface musí respektovat konkrétní rotátor.
Kde začít při modernizaci starého rotátoru

Prvním krokem by nemělo být nahrání firmwaru do Arduina, ale zdokumentování stávajícího rotátoru. Je třeba zjistit typ motoru, napájecí napětí, způsob přepínání směru, přítomnost brzdy, typ snímače zpětné vazby, mechanický rozsah a dostupné konektory. Teprve potom je možné vybrat vhodnou konfiguraci K3NG.
Pokud starý řídicí box stále spolehlivě ovládá motor, může být nejjednodušší ponechat výkonovou část nedotčenou a K3NG připojit pouze na jeho externí řídicí rozhraní. Pokud box chybí nebo je poškozený, K3NG může být základem nového ovladače, ale tehdy už je třeba samostatně navrhnout výkonovou část, napájení a ochrany. OK1HRA i Radio Artisan přímo uvádějí možnost použití K3NG jako náhrady řídící jednotky nebo jako základu zcela domácího systému.
Inovovat lze také domácí rotátor pro AZ/EL jak vytvoril Mak SV1BSX už pred rokmi.
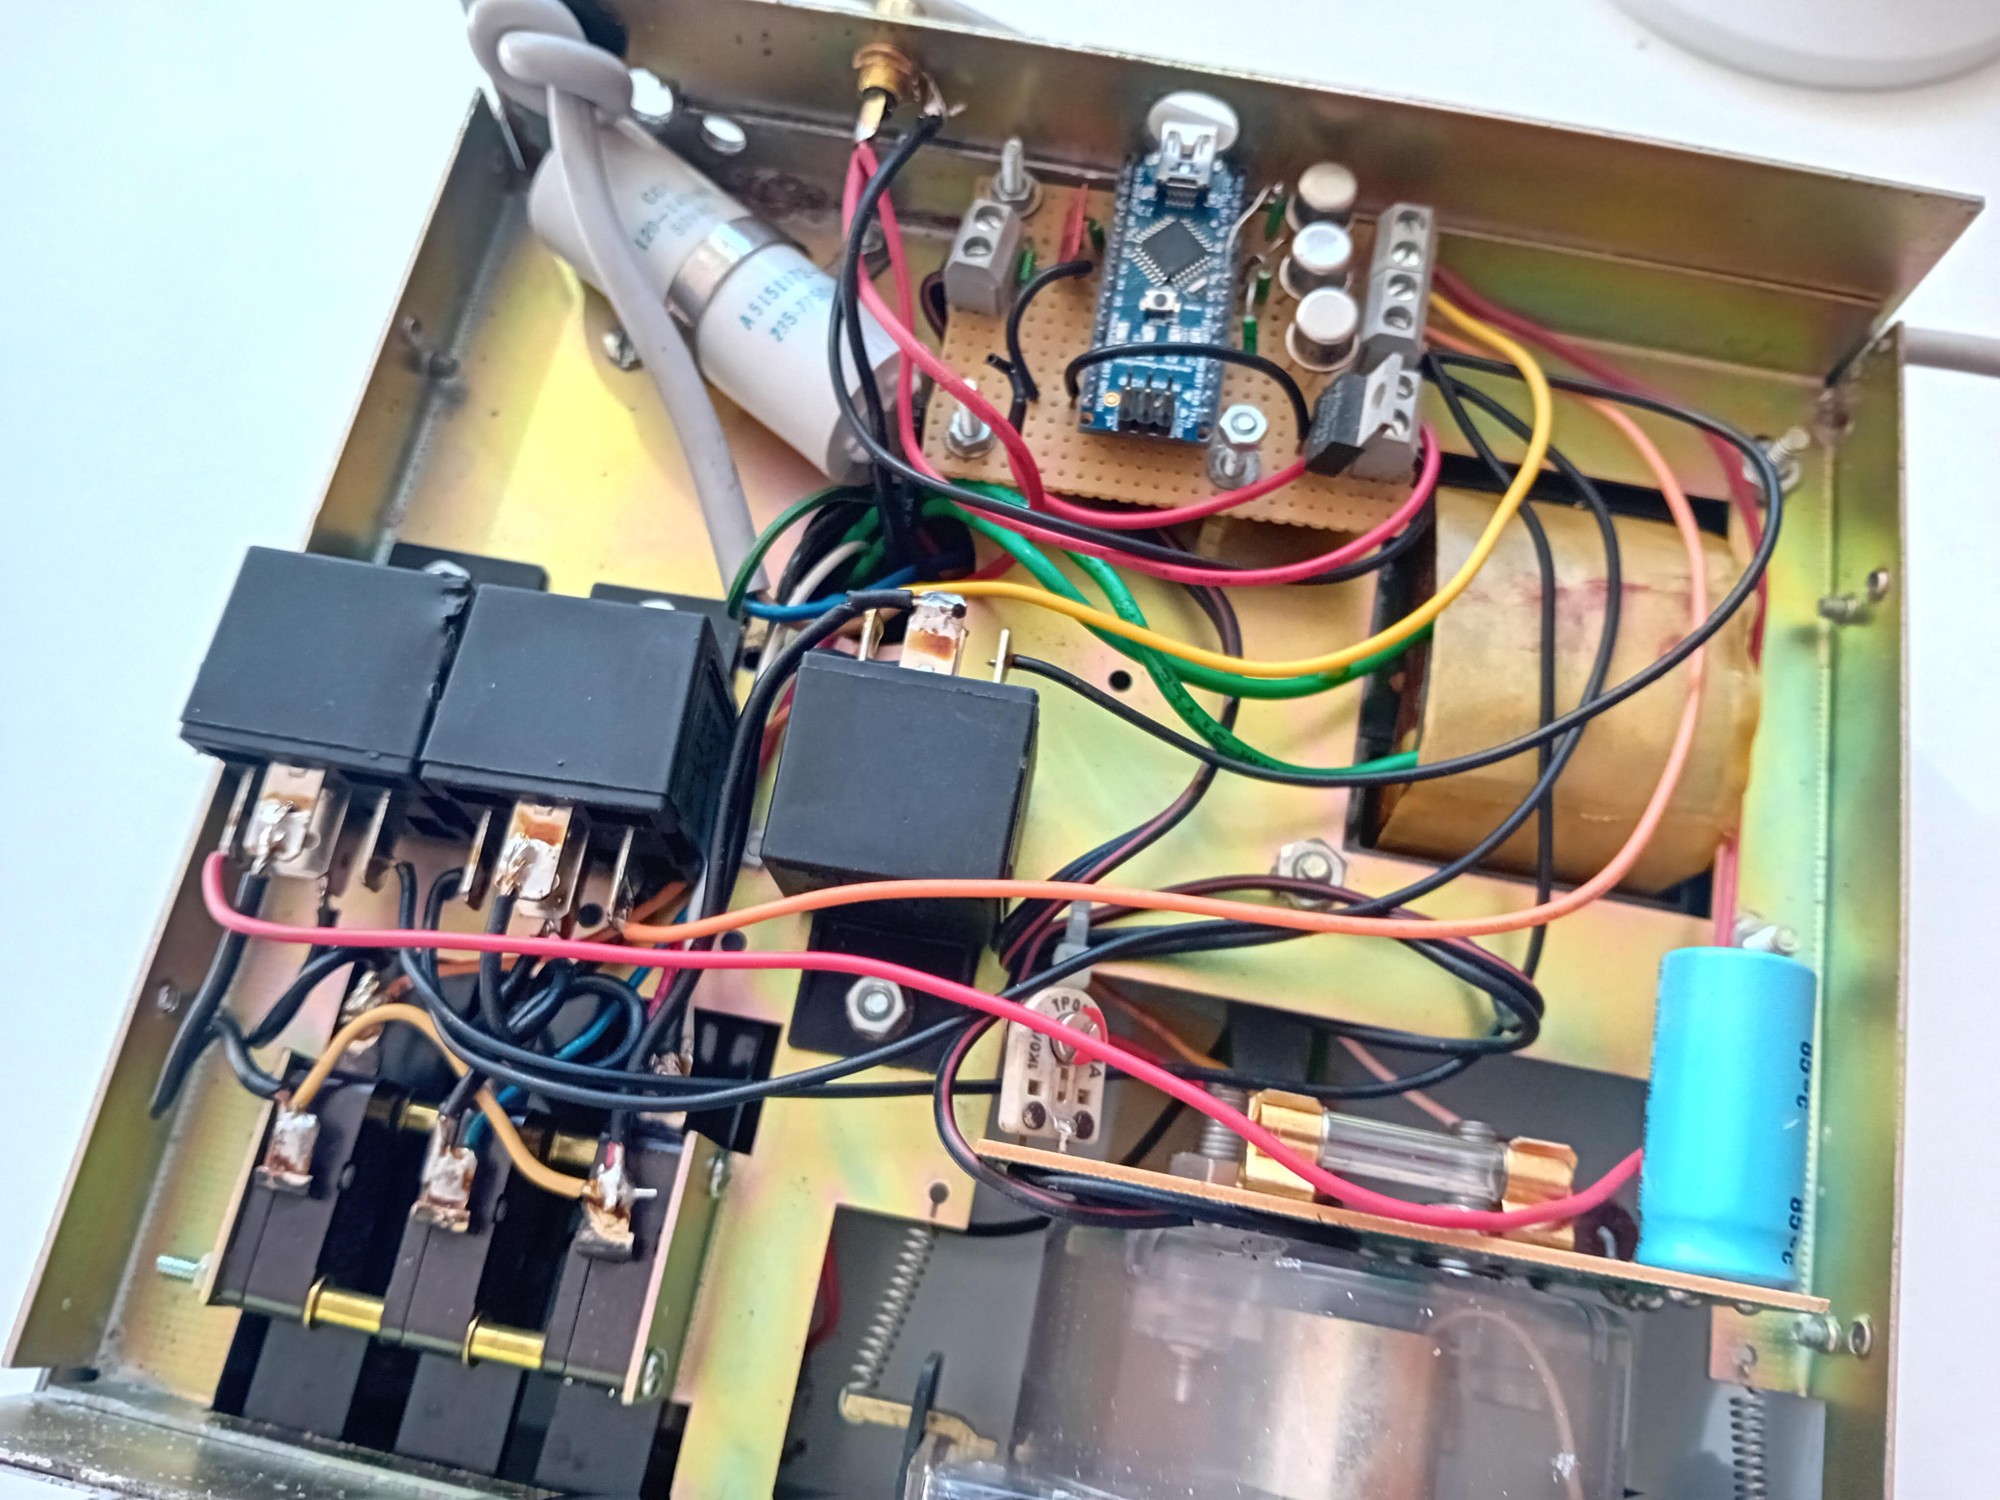
Stavěl jsem K3NG ovladač rotátoru několikrát. Je to velmi levná a jednoduchá cesta, jak inovovat starší rotátor a především zpříjemnit obsluhu na radioamatérském pracovišti. Nenarazil jsem na žádná překvapení při stavbě, což je také potvrzením realizovatelnosti. Jak je vidět na fotografiích, dá se realizovat i na univerzální plošné desce.
V Hy-Gain / CDE CD-44 ovládací skříni bylo dostatek místa i na robustnější relé pro automobilový průmysl.

Pokud se modifikuje ovládací skříňka k rotátorům jak AR-300XL, není problém ho připojit ani k takovému rotátoru. Z důvodu řízení počítačem nezvyknu osazovat displej ani ovládací prvky – všechno řídí PstRotator buď manuálně nebo poloautomaticky z deníku N1MM+, resp. Gpredict pre satelitnú prevádzku.
K3NG ovladače rotátoru jako cesta k modernějšímu starému rotátoru
Hodnota projektu K3NG nespočívá v tom, že by ze starého rotátoru udělal nový model. Mechanika, motor a snímače zůstávají tím, čím byly. Změní se však řídící vrstva. Rotátor může dostat USB komunikaci, automatické polohování, integraci s Hamlibem a sledovacím softwarem, parkování, displej nebo nové možnosti snímání polohy.
Pro rádioamatéra je přitom podstatné, že K3NG zůstává otevřeným projektem. Zdrojový kód je dostupný na GitHubu a jeho architektura je určena i na přizpůsobování. To umožňuje použít stejný základ při starém komerčním rotátoru, vlastní mechanice i experimentálním AZ/EL systému.
Nejlepším přístupem proto není slepě kopírovat jednu schéma. Mnohem rozumnější je převzít z K3NG to, co konkrétní stanice potřebuje, a výkonovou část navrhnout podle skutečných elektrických a mechanických vlastností rotátoru. Právě tak se může i několik desetiletí starý rotátor stát plnohodnotnou součástí počítačem řízené rádioamatérské stanice.