
Starší anténny Rotátor nemusí byť problémom len preto, že jeho pôvodný ovládací box nepozná USB, sterowanie komputerowe lub automatyczne śledzenie satelitów. Często mechaniczna część rotatora jest nadal w pełni funkcjonalna, podczas gdy elektronika riadiacej jednotky už nezodpovedá spôsobu práce v dnešnom rádioamatérskom pracovisku. Práve tu je zaujímavý projekt Sterownik rotatora K3NG (K3NG ovládač rotátora). Ide o otvorený projekt založený na mikrokontroléri Arduino, który tworzy interfejs między komputerem a rotatorem lub jego oryginalną jednostką sterującą. W zależności od używanego sprzętu może również działać jako całkowicie samodzielny kontroler.
Zaletą projektu nie jest tylko samo sterowanie komputerowe. K3NG pozwala dostosować sposób wykrywania pozycji, kontrolować silniki, hamulce, przyciski ręczne, wyświetlacz, prędkość obrotową oraz sposób komunikacji z oprogramowaniem. Dla radioamatora, który ma starszy rotator Yaesu, własną konstrukcję lub rotator z niestandardowym interfejsem, może być bardziej interesujące dostosowanie istniejącego urządzenia niż budowanie całego systemu od podstaw.
W artykule przeczytasz
K3NG nie jest tylko konwerterem USB
Podstawowa idea projektu jest dość prosta. Arduino odbiera polecenia z komputera przez interfejs szeregowy, ocenia żądany azymut lub elevację, odczytuje sprzężenie zwrotne z czujnika pozycji i na podstawie wyniku steruje wyjściami rotora. Komputer nie musi znać konkretnej elektroniki używanego rotora. Komunikuje się przez obsługiwany protokół, a K3NG zapewnia tłumaczenie między tym protokołem a konkretnym sprzętem.
Projekt je možné použiť iba pre azimut alebo pre systém AZ/EL. To jest ważne na przykład w przypadku anteny satelitarnej, EME sústave alebo smerovej anténe pre VHF. Pri jednoduchom rotátore pre tribander wystarczy część azymutalna, podczas gdy w przypadku systemu Yaesu G-5500 lub podobnego można przetwarzać obie osie.
Komunikacja komputerowa przez GS-232
Jedną z najważniejszych cech K3NG jest emulacja interfejsów, które zna oprogramowanie radioamatorskie. Projekt wspiera Yaesu GS-232A i GS-232B, Easycom oraz według dokumentacji Radio Artisan także DCU-1. Komunikacja szeregowa wykorzystuje standardowy interfejs USB Arduina. Dzięki temu K3NG może działać jako komputerowo sterowany rotor, nie mając oryginalnego rotora z własnym nowoczesnym interfejsem USB.
Praktyczne znaczenie jest ogromne. Program nie musi być specjalnie zaprogramowany dla konkretnego starszego rotora. Jeśli wspiera GS-232 lub odpowiedni interfejs, może komunikować się z K3NG. GitHub projekt podaje kompatybilność na przykład z Hamlib/rotctl, HRD, N1MM a PstRotator. RigExpert jednocześnie wskazuje na zastosowanie z nowoczesnymi programami do logowania i zawodów.
Arduino jako mózg sterujący

Arduino w tym połączeniu nie jest tylko konwerterem USB–GPIO. Oprogramowanie układowe realizuje logikę całego rotora. Musi znać aktualną pozycję, docelową pozycję, kierunek obrotu, limity oraz w zależności od konfiguracji również hamulec lub prędkość. Jednocześnie przetwarza lokalne przyciski i polecenia przychodzące z interfejsu szeregowego.
Otwarte źródło kodu jest jednym z powodów, dla których K3NG ma znaczenie dla konstruktora. Projekt nie jest zamkniętą czarną skrzynką. Konfiguracja jest dostosowywana do konkretnego sprzętu, a poszczególne funkcje można włączać lub wyłączać. Umożliwia to stworzenie prostego sterownika dla jednego rotatora azymutowego, ale także znacznie bardziej złożonego systemu AZ/EL.
Zakres 360 do 719 stopni

Podczas modernizacji starszego rotatora ważne jest, że K3NG nie musi zakładać tylko klasycznego zakresu 0 do 360 stopni. Projekt wspiera rotatory azymutowe 360° i 450° oraz według dokumentacji także systemy o zakresie do 719°. W przypadku rotatora 450° oprogramowanie układowe może wykorzystać nakładanie do wyboru korzystniejszego kierunku obrotu.
Jest to praktyczne przy antenach kierunkowych, które mogą przechodzić przez północ. Jeśli na przykład cel znajduje się w obszarze, gdzie istnieją dwie mechaniczne ścieżki do żądanego azymutu, nie ma potrzeby wykonywania prawie pełnego obrotu. Jednak prawidłowe ustawienie rzeczywistego zakresu mechanicznego jest kluczowe. G4HSK w swoim G-5500 odkrył, że jego konkretny rotator nie osiągnął deklarowanych 450°, ale około 445°. Taki odchylenie musi być uwzględnione podczas kalibracji.
K3NG sterownik rotatora w rzeczywistej konstrukcji
Praktyczne wyobrażenie o systemie dostarcza wideo poświęcone montażowi rozwiązania K3NG od VK4GHZ. Pokazuje pracę z płytą sterującą, mikrokontrolerem i wyświetlaczem i jest interesujące szczególnie dla konstruktora, który nie chce ograniczać się tylko do części programowej projektu.
Podczas budowy dobrze jest najpierw oddzielić trzy części systemu: sprzężenie zwrotne pozycji, logikę K3NG i interfejs mocy do silnika. Arduino nie powinno być bezpośrednio obciążane silnikiem. Pomiędzy mikrokontrolerem a silnikiem muszą znajdować się odpowiednie przekaźniki, tranzystory, sterowniki mocy lub inne interfejsy w zależności od typu rotatora.
Wykrywanie pozycji decyduje o dokładności

K3NG wspiera wiele sposobów uzyskiwania informacji o pozycji. Wśród nich znajdują się potencjometry lub napięcie analogowe, enkodery obrotowe i inkrementalne, wyjścia impulsowe oraz wybrane czujniki cyfrowe. Dokumentacja wymienia na przykład HMC5883L, ADXL345, LSM303, HH-12/AS5045 i inne możliwości.
Przy modernizacji starszego rotatora warto zacząć od czujnika. Jeśli oryginalny rotator ma potencjometr mechanicznie połączony z wałem, jego wykorzystanie może być prostsze niż przebudowa mechaniki. Z drugiej strony, w przypadku domowej konstrukcji korzystniejszy może być enkoder lub czujnik magnetyczny.
Należy jednak rozróżnić między elektrycznym zakresem czujnika a mechanicznym zakresem rotatora. Arduino musi otrzymać taki zakres sygnału, który odpowiada użytemu wejściu i wybranej konfiguracji. Niewłaściwe ustawienie napięcia sprzężenia zwrotnego objawi się następnie niewłaściwym azymutem lub elevacją.
Sprzęt: Arduino, przekaźniki, czujniki i wyświetlacz
Prosta konfiguracja może zawierać Arduino, wejścia dla azymutu i ewentualnie elevacji, kilka przycisków, wyjścia mocy i LCD. OK1HRA w swoim przewodniku montażowym pokazuje Arduino Mini, interfejs USB, LCD, przyciski, wskaźniki LED, tranzystory i dwa przekaźniki. Wyjścia są prowadzone osobno do AZYMUTU i SILNIKA, a osobne wyjście jest również przeznaczone na hamulec.
Taka koncepcja jest interesująca szczególnie w przypadku starszych rotatorów. Nie ma potrzeby kopiowania jednego konkretnego połączenia. Część mocy musi być dostosowana do silnika i oryginalnej jednostki sterującej. W przypadku niektórych rotatorów K3NG kontroluje oryginalną skrzynkę, w innych przekaźnik mocy lub stopień półprzewodnikowy może zastąpić jego elektronikę sterującą.
Przekaźniki i kontrola silnika

K3NG zapewnia oddzielne wyjścia sterujące dla kierunku obrotu i, w zależności od konfiguracji, dla wysokości. Obsługiwane są również wyjścia PWM i wyjścia częstotliwościowe, a także oddzielne sterowanie hamulcem. Nie oznacza to jednak, że dowolny silnik można podłączyć bezpośrednio do Arduino. Wyjście oprogramowania sprzętowego musi zawsze przechodzić przez odpowiedni elektrycznie stopień mocy.
Bardzo dobra lekcja konstrukcja G4HSK. Do Yaesu G-650C, którego jednostka sterująca nie korzystała z przekaźnika do przełączania silnika, dodał moduł z czterema przekaźnikami. Sam rotator potrzebował tylko dwóch przekaźników CW a CCW. Rezerva ďalších relé umožnila použiť rovnakú dosku aj s inými rotátormi.
Co może się zepsuć w części mocy
Dzięki K3NG bardzo łatwo jest skupić się na oprogramowaniu i nie docenić zasilania. Może to prowadzić do błędów wyglądających na problemy z oprogramowaniem. Na przykład w modelu G4HSK po dodaniu karty przekaźników zaobserwowano około siedmiu stopni błędu pozycjonowania. Przyczyną nie była kalibracja ani nowe oprogramowanie sprzętowe. Prąd o natężeniu około 25 mA pobierany przez cewkę przekaźnika spowodował spadek napięcia i tym samym zmianę pomiaru. Dlatego też płytkę przekaźników następnie zasilano z innego źródła i zastosowano regulator 5 V.
To bardzo praktyczne doświadczenie dla każdej własnej budowy: analogowe pomiary pozycji i zasilanie elementów mocy nie powinny być rozwiązywane niezależnie od siebie. Jeśli po dodaniu przekaźnika zmieni się pozycja wyświetlana przez K3NG, przed zmianą oprogramowania należy zmierzyć napięcia zasilające, potencjały uziemienia i napięcie z czujnika.
Kalibracja azymutu i elewacji
Po podłączeniu elektrycznym system nie jest jeszcze gotowy do dokładnego automatycznego pozycjonowania. K3NG musi znać zależność pomiędzy wartością z czujnika a rzeczywistym kątem. Dlatego projekt obejmuje kalibrację azymutu i elewacji, a także obsługuje tabele kalibracyjne. Ustawienia przechowywane są w pamięci EEPROM, więc zmiana stałej konfiguracyjnej w programie może nie spowodować automatycznego nadpisania wartości już zapisanej w pamięci mikrokontrolera.
G4HSK napotkał ten szczegół podczas zmiany parametru obrotu o 450°. Nowa wartość nie została zapisana w pamięci EEPROM zgodnie z oczekiwaniami. Przy wymianie rotatora lub ponownej kalibracji należy zatem wiedzieć, które parametry znajdują się jedynie w kodzie źródłowym, a które zostały już zapisane w pamięci.
Automatyczne pozycjonowanie i spowolnienie
Po prawidłowej kalibracji K3NG staje się znacznie więcej niż tylko zdalnym przyciskiem CW/CCW. Oprogramowanie może pracować z docelowym azymutem i automatycznym obracaniem. Dostępne jest opcjonalne spowolnienie podczas zbliżania się do celu, płynne przyspieszenie, ręczne ograniczenia oraz wykorzystanie pokrycia w przypadku rotatorów o większym zasięgu.
Dla radioamatora to różnica, szczególnie w przypadku UKF, EME i pracy satelitarnej. Przy ręcznym ustawieniu można kilkakrotnie poprawiać pozycję, podczas gdy przy automatycznym śledzeniu regulacja musi działać powtarzalnie. G4HSK opisuje EME jako sytuację, w której dokładne ustawienie azymutu i elevacji może mieć praktyczne znaczenie dla udanego połączenia.
Ręczne sterowanie pozostaje zachowane
Sterowanie komputerowe nie oznacza, że lokalne sterowanie musi zniknąć z kontrolera. K3NG obsługuje przyciski do ręcznej rotacji i może wyświetlać kierunek oraz aktualny kąt na LCD. Wspierane są klasyczne wyświetlacze znakowe LCD oraz wybrane wyświetlacze I2C i Nextion TFT.
Dla prostego stacji wyświetlacz może jednak nie być niezbędny. G4HSK w swojej późniejszej konstrukcji zrezygnował z LCD, ponieważ przy użyciu PstRotator informacje o aktualnej i docelowej pozycji były dostępne bezpośrednio w komputerze. Rezultatem był prostszy box i mniej mechanicznej pracy.
Bezpieczeństwo, limity i parkowanie
Rotator to urządzenie elektromechaniczne, a błąd w sterowaniu może oznaczać więcej niż tylko błędny odczyt na ekranie. K3NG zawiera zatem timeout komendy, ręczne ograniczenia rotacyjne, parkowanie, AutoPark i kontrolę hamulca. Dostępna jest również wskazówka pokrycia w przypadku rotatorów o większym zasięgu.
Jednakże ograniczenia programowe nie mogą być automatycznie traktowane jako zastępstwo mechanicznych wyłączników krańcowych. Jeśli dany rotator wymaga fizycznego ograniczenia ruchu, musi być to rozwiązane na poziomie sprzętowym. Przy modernizacji starego urządzenia należy przede wszystkim znać jego mechaniczne ograniczenia, przekładnie, zasilanie silnika i sposób sterowania hamulcem.
Bezpieczne sterowanie w praktyce
Podczas testowania zaleca się rozpocząć bez podłączonej anteny lub z mechaniką w bezpiecznej pozycji i najpierw zweryfikować kierunek ruchu. K3NG może być skonfigurowany w taki sposób, że polecenie CW spowoduje ruch w kierunku przeciwnym, niż oczekuje konstruktor, jeśli stopień mocy lub czujnik zostały nieprawidłowo podłączone. W przypadku systemu dwuosiowego należy osobno zweryfikować zarówno AZ, jak i EL.
Praktyczną stronę gotowego rozwiązania pokazuje również RemoteQTH. Ich interfejs azymutalny oparty na K3NG wykorzystuje Arduino Nano, LCD, przyciski, enkoder oraz trzy przekaźniki dla CW, CCW i hamulca. Jest przeznaczony zarówno do pracy autonomicznej (samodzielnej), jak i sterowania z komputera, a także obsługuje potencjometr analogowy jako czujnik sprzężenia zwrotnego.
The firmware adapts to a specific rotor.
K3NG należy postrzegać raczej jako zestaw do samodzielnego montażu (stavebnicę) niż jako oprogramowanie układowe (firmware), które po prostu wgrywa się do Arduino i od razu działa. Kod źródłowy zawiera konfigurację funkcji, pinów i ustawień. Konstruktor wybiera, których części potrzebuje: AZ, EL, typ czujnika, LCD, przyciski, hamulec, PWM, parkowanie czy inne funkcje.
This is also one of the disadvantages. The more functions are activated, the greater the demands on the microcontroller and the number of available inputs and outputs. G4HSK noted in a later version of the firmware that the Arduino UNO was already at the memory limit with a more extensive configuration, and the Arduino IDE warned about the program size during compilation. Therefore, he used an older, smaller version of the firmware. This is an experience of a specific builder, not a universal requirement of the project for Arduino Mega.
From a simple interface to an automatic station.
The most interesting thing about K3NG is precisely the range of possible implementations. At one end is a simple Arduino controller connected to the original control box. For example, OK1HRA describes an interface with Arduino Mini, USB, LCD, buttons, and relays that can function as a PC interface or, when supplemented with power and performance elements, as a replacement for the original controller.

Na drugim końcu znajduje się pełnowymiarowy system AZ/EL z czujnikami, wyświetlaczem, automatycznym śledzeniem i podłączeniem do komputera. Oprogramowanie układowe (firmware) obsługuje śledzenie Słońca i Księżyca, GPS, zegar czasu rzeczywistego (RTC), a według aktualnej dokumentacji również śledzenie satelitów. Kompatybilność z Hamlib/rotctl, N1MM oraz PstRotator pozwala to na włączenie rotatora do istniejącego stanowiska krótkofalarskiego.
In satellite operation, the combination of K3NG and tracking software is very practical. The computer calculates the desired azimuth and elevation, and K3NG ensures the execution of the command. In EME, a similar architecture can simplify precise antenna pointing at the Moon. In a contest station, it allows controlling the antenna direction directly from the program without separate manual adjustments.
Gotowe płytki czy własna konstrukcja?
K3NG does not have to mean making every resistor and relay from scratch. There are various boards and ready-made implementations based on the same firmware. RemoteQTH, for example, provides an open design of the azimuth interface with KiCad files, schematics, PCBs, and mechanical files. Their solution uses Arduino Nano, three relays, an LCD, and an encoder in a compact design.
Własna płytka ma jednak sens wtedy, gdy trzeba dostosować interfejs do konkretnego, starego rotatora. Może być konieczna zmiana poziomów logicznych, dodanie izolacji galwanicznej (optoelektronicznej), modyfikacja zasilania przekaźników, dostosowanie hamulca lub rozwiązanie problemu z nietypowym czujnikiem położenia. Właśnie otwarte oprogramowanie układowe (firmware) umożliwia taką modyfikację bez konieczności wymiany całego systemu.
Co pokazują praktyczne budowle
The experiences of G4HSK clearly show why it is worth understanding the specific rotator first before assembling the electronics in similar projects. In the case of G-5500, he utilized the existing interface, while with G-650C, he had to add the relay part. During calibration, he encountered a difference between the declared and actual mechanical range and later a problem with relay power. Such errors cannot be resolved with a universal setting in the program.
Właśnie dlatego K3NG ma największe znaczenie dla krótkofalowca, który jest gotowy mierzyć, testować i dostosowywać sprzęt. Projekt zapewnia oprogramowanie układowe (firmware) oraz warstwę komunikacyjną, ale sam interfejs wykonawczy i pomiarowy musi być dostosowany do konkretnego rotatora.
Gdzie zacząć przy modernizacji starego rotora

Pierwszym krokiem nie powinno być wgranie oprogramowania układowego (firmware) do Arduino, lecz udokumentowanie istniejącego rotatora. Należy ustalić typ silnika, napięcie zasilania, sposób przełączania kierunku, obecność hamulca, typ czujnika sprzężenia zwrotnego, zakres mechaniczny oraz dostępne złącza. Dopiero wtedy można wybrać odpowiednią konfigurację K3NG.
If the old control box still reliably controls the motor, it may be easiest to leave the power section untouched and connect K3NG only to its external control interface. If the box is missing or damaged, K3NG can serve as the basis for a new controller, but then the power section, power supply, and protections need to be designed separately. OK1HRA and Radio Artisan directly mention the possibility of using K3NG as a replacement control unit or as the basis for a completely homemade system.
It can also be innovated homemade rotator for AZ/EL as vytvoril Mak SV1BSX už pred rokmi.
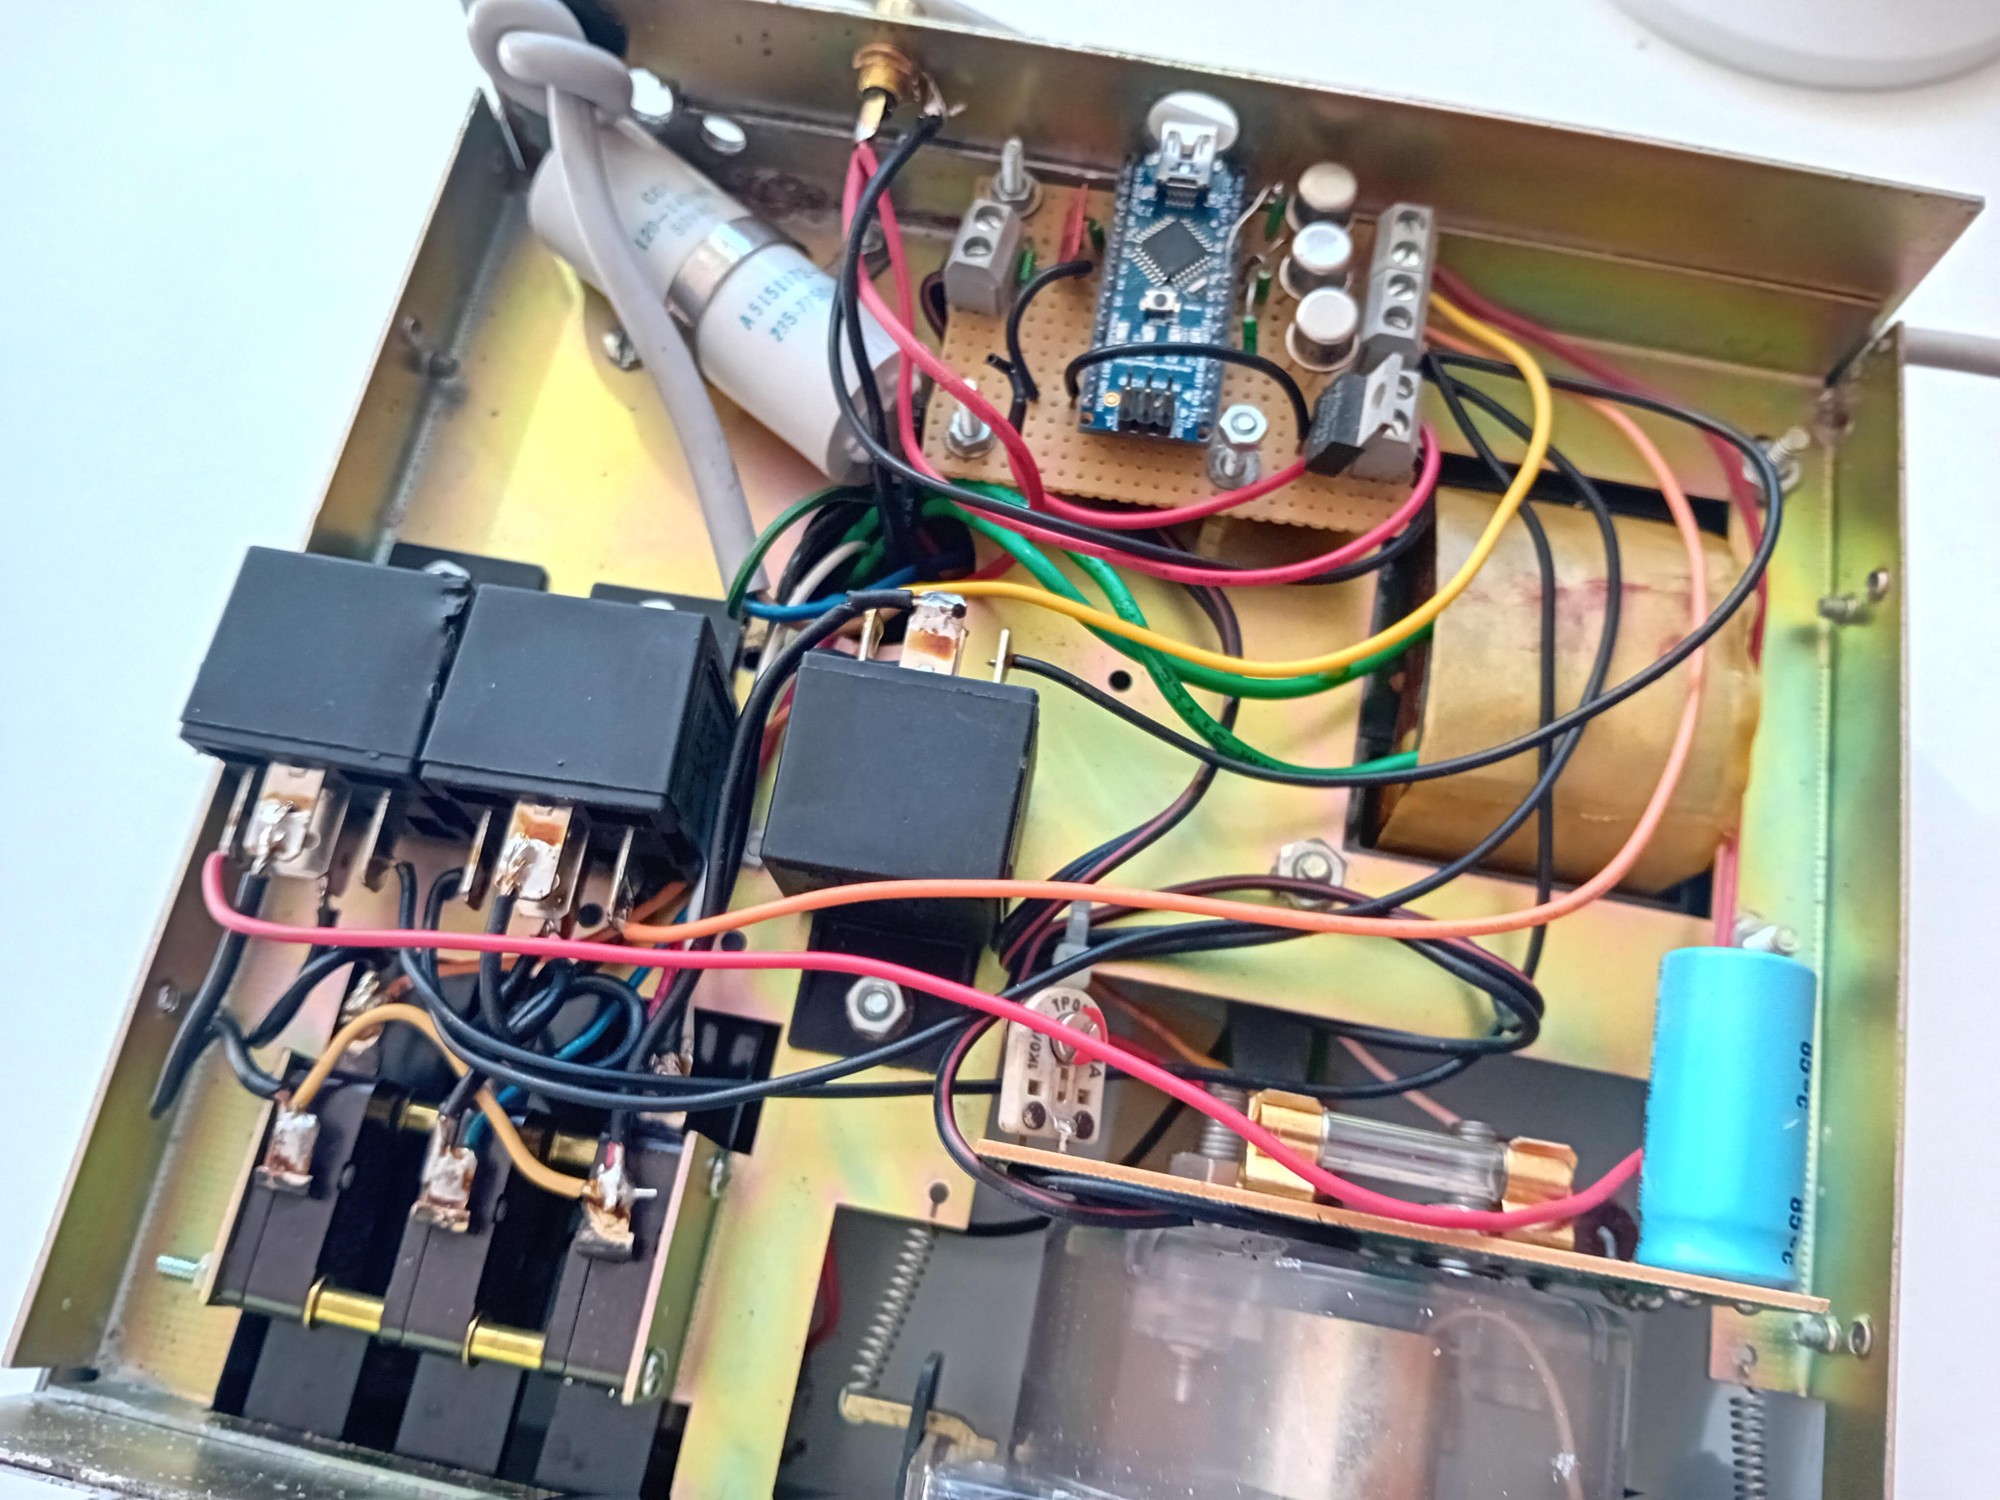
I have built the K3NG rotator controller several times. It is a very cheap and simple way to innovate an older rotator and especially to make operation more enjoyable at the amateur radio station. I did not encounter any surprises during the construction, which also confirms its feasibility. As can be seen from the photos, it can also be implemented on a universal printed circuit board.
W skrzynce sterującej Hy-Gain / CDE CD-44 było wystarczająco dużo miejsca również na bardziej solidne przekaźniki samochodowe.

If modified control box for rotators as AR-300XL, więc nie ma problemu z podłączeniem go również do takiego rotatora. Ze względu na sterowanie z poziomu komputera zazwyczaj nie montuję wyświetlacza ani elementów sterujących – wszystkim zarządza PstRotator, albo ręcznie, albo półautomatycznie z poziomu dziennika N1MM+, względnie Gpredict pre satelitnú prevádzku.
Sterowniki rotora K3NG jako droga do nowocześniejszego starego rotora
Wartość projektu K3NG nie polega na tym, że ze starego rotatora zrobi nowy model. Mechanika, silnik i czujniki pozostają tym, czym były. Zmienia się jednak warstwa sterująca. Rotator może otrzymać komunikację USB, automatyczne pozycjonowanie, integrację z Hamlibem i oprogramowaniem do śledzenia (trackingu), funkcję parkowania, wyświetlacz lub nowe możliwości odczytu położenia.
Dla krótkofalowca istotne jest przy tym, że K3NG pozostaje otwartym projektem. Kod źródłowy jest dostępny w serwisie GitHub, a jego architektura została zaprojektowana z myślą o dostosowywaniu do własnych potrzeb. Umożliwia to wykorzystanie tej samej bazy w przypadku starego rotatora komercyjnego, własnej mechaniki, jak i eksperymentalnego systemu AZ/EL.
Therefore, the best approach is not to blindly copy one scheme. It is much more sensible to take from K3NG what a specific station needs and design the power section according to the actual electrical and mechanical properties of the rotator. In this way, even a rotator several decades old can become a fully functional part of a computer-controlled amateur radio station.