
Starší anténny Rotátor nemusí byť problémom len preto, že jeho pôvodný ovládací box nepozná USB, Computersteuerung oder automatisches Verfolgen von Satelliten. Oft ist der mechanische Teil des Rotators noch voll funktionsfähig, während elektronika riadiacej jednotky už nezodpovedá spôsobu práce v dnešnom rádioamatérskom pracovisku. Práve tu je zaujímavý projekt K3NG Rotatorcontroller (K3NG ovládač rotátora). Ide o otvorený projekt založený na mikrokontroléri Arduino, das eine Schnittstelle zwischen dem Computer und dem Rotator oder seiner ursprünglichen Steuerungseinheit erstellt. Je nach verwendeter Hardware kann es jedoch auch als völlig eigenständiger Controller fungieren.
Der Vorteil des Projekts liegt nicht nur in der Computersteuerung selbst. K3NG ermöglicht es, die Art der Positionsmessung, Motorsteuerung, Bremsen, manuelle Tasten, Anzeige, Drehgeschwindigkeit und Art der Kommunikation mit der Software anzupassen. Für den Funkamateur, der einen älteren Yaesu-Rotator, eine Eigenkonstruktion oder einen Rotator mit nicht standardisiertem Interface hat, kann es interessanter sein, ein bestehendes Gerät anzupassen, als ein ganzes System von Grund auf neu zu bauen.
In diesem Artikel erfahren Sie
K3NG ist nicht nur ein USB-Konverter
Die Grundidee des Projekts ist ziemlich einfach. Arduino empfängt Befehle vom Computer über eine serielle Schnittstelle, bewertet den gewünschten Azimut oder die Elevation, liest das Feedback vom Positionssensor und steuert die Ausgänge des Rotors entsprechend dem Ergebnis. Der Computer muss dabei die spezifische Elektronik des verwendeten Rotors nicht kennen. Es kommuniziert über ein unterstütztes Protokoll, und K3NG sorgt für die Übersetzung zwischen diesem Protokoll und der spezifischen Hardware.
Projekt je možné použiť iba pre azimut alebo pre systém AZ/EL. Das ist wichtig, zum Beispiel bei einer Satellitenantenne, EME sústave alebo smerovej anténe pre VHF. Pri jednoduchom rotátore pre tribander reicht der azimutale Teil, während bei einem Yaesu G-5500 oder einem ähnlichen System beide Achsen verarbeitet werden können.
Computerkommunikation über GS-232
Eine der wichtigsten Eigenschaften von K3NG ist die Emulation von Schnittstellen, die Amateurfunksoftware kennt. Das Projekt unterstützt Yaesu GS-232A und GS-232B, Easycom und laut Dokumentation Radio Artisan auch DCU-1. Die serielle Kommunikation nutzt die Standard-USB-Schnittstelle von Arduino. Dadurch kann sich K3NG wie ein computersteuerter Rotor verhalten, ohne dass der ursprüngliche Rotor über eine eigene moderne USB-Schnittstelle verfügen muss.
Die praktische Bedeutung ist groß. Das Programm muss nicht speziell für einen bestimmten älteren Rotor programmiert werden. Wenn es GS-232 oder die entsprechende Schnittstelle unterstützt, kann es mit K3NG kommunizieren. GitHub Das Projekt gibt die Kompatibilität beispielsweise mit Hamlib/rotctl, HRD, N1MM a PstRotator. RigExpert gibt gleichzeitig die Verwendung mit modernen Log- und Contest-Programmen an.
Arduino als Steuerungsbrain

Arduino ist in dieser Konfiguration nicht nur ein USB-GPIO-Konverter. Die Firmware führt die Logik des gesamten Rotors aus. Es muss die aktuelle Position, die Zielposition, die Drehrichtung, die Grenzen und je nach Konfiguration auch die Bremse oder die Geschwindigkeit kennen. Gleichzeitig verarbeitet es lokale Tasten und Befehle, die über die serielle Schnittstelle eingehen.
Der gerade offene Quellcode ist einer der Gründe, warum K3NG für Konstrukteure von Bedeutung ist. Das Projekt ist keine geschlossene Black Box. Die Konfiguration wird an die spezifische Hardware angepasst, und einzelne Funktionen können aktiviert oder deaktiviert werden. Dies ermöglicht die Erstellung eines einfachen Controllers für einen azimutalen Rotator, aber auch eines wesentlich komplexeren AZ/EL-Systems.
Bereich von 360 bis 719 Grad

Bei der Modernisierung eines älteren Rotators ist es wichtig, dass K3NG nicht nur den klassischen Bereich von 0 bis 360 Grad annehmen muss. Das Projekt unterstützt 360° und 450° azimutale Rotatoren und laut Dokumentation auch Systeme mit einem Bereich von bis zu 719°. Bei einem 450° Rotator kann die Firmware Überlappungen nutzen, um eine günstigere Drehrichtung auszuwählen.
Dies ist praktisch bei Richtantennen, die über den Norden hinweg gehen können. Wenn das Ziel beispielsweise in einem Bereich liegt, in dem es zwei mechanische Wege zum gewünschten Azimut gibt, muss möglicherweise nicht die gesamte Umdrehung durchgeführt werden. Die richtige Einstellung des tatsächlichen mechanischen Bereichs ist jedoch entscheidend. G4HSK stellte bei seinem G-5500 fest, dass sein spezifischer Rotator die angegebenen 450° nicht erreichte, sondern etwa 445°. Eine solche Abweichung muss bei der Kalibrierung berücksichtigt werden.
K3NG Rotatorcontroller in der realen Konstruktion
Ein praktisches Bild des Systems bietet ein Video, das sich mit der Montage der K3NG-Lösung von VK4GHZ beschäftigt. Es zeigt die Arbeit mit der Steuerplatine, dem Mikrocontroller und dem Display und ist besonders interessant für den Konstrukteur, der sich nicht nur mit dem Softwareteil des Projekts beschäftigen möchte.
Beim Bau ist es gut, zunächst drei Teile des Systems zu trennen: das Positionsfeedback, die K3NG-Logik und die Leistungsanbindung an den Motor. Arduino sollte nicht direkt mit dem Motor belastet werden. Zwischen dem Mikrocontroller und dem Motor müssen entsprechende Relais, Transistoren, Leistungssteuerungen oder andere Schnittstellen je nach Rotatortyp vorhanden sein.
Die Positionsmessung bestimmt die Genauigkeit

K3NG unterstützt mehrere Methoden zur Erfassung von Positionsinformationen. Dazu gehören Potentiometer oder analoge Spannungen, Dreh- und inkrementelle Encoder, Puls-Ausgänge und ausgewählte digitale Sensoren. Die Dokumentation nennt beispielsweise HMC5883L, ADXL345, LSM303, HH-12/AS5045 und weitere Optionen.
Bei der Modernisierung eines älteren Rotators ist es daher sinnvoll, mit dem Sensor zu beginnen. Wenn der ursprüngliche Rotator ein mechanisch mit der Welle verbundenes Potentiometer hat, kann dessen Verwendung einfacher sein als die Umrüstung der Mechanik. Im Gegensatz dazu kann bei einem selbstgebauten Gerät ein Encoder oder ein magnetischer Sensor vorteilhafter sein.
Es muss jedoch zwischen dem elektrischen Bereich des Sensors und dem mechanischen Bereich des Rotators unterschieden werden. Arduino muss einen Signalbereich erhalten, der dem verwendeten Eingang und der gewählten Konfiguration entspricht. Eine falsche Einstellung der Rückkopplungsspannung führt zu falschen Azimut- oder Höhenwerten.
Hardware: Arduino, Relais, Sensoren und Display
Eine einfache Schaltung kann Arduino, Eingänge für Azimut und eventuell Höhe, einige Tasten, Leistungs-Ausgänge und LCD enthalten. OK1HRA zeigt in seinem Montagehandbuch Arduino Mini, USB-Schnittstelle, LCD, Tasten, LED-Anzeige, Transistoren und zwei Relais. Die Ausgänge sind separat für AZIMUTH und MOTOR geführt, und ein separater Ausgang ist auch für die Bremse vorgesehen.
Ein solches Konzept ist besonders interessant bei älteren Rotatoren. Es ist nicht notwendig, eine spezifische Schaltung zu kopieren. Der Leistungsbereich muss an den Motor und die ursprüngliche Steuereinheit angepasst werden. Bei einigen Rotatoren steuert K3NG die ursprüngliche Box, während bei anderen das Leistungsrelais oder die Halbleiterstufe die Steuerungselektronik ersetzen kann.
Relais und Motorsteuerung

Der K3NG verfügt über separate Steuerausgänge für die Drehrichtung und je nach Konfiguration auch für die Höhe. Unterstützt werden auch PWM-Ausgänge und Frequenzausgänge sowie eine separate Bremsenansteuerung. Dies bedeutet jedoch nicht, dass jeder Motor direkt an den Arduino angeschlossen werden kann. Die Ausgabe der Firmware muss immer über eine elektrisch geeignete Leistungsstufe erfolgen.
Eine sehr gute Lektion bietet Konstruktion G4HSK. Für den Yaesu G-650C, dessen Steuereinheit kein Relais zum Schalten des Motors verwendete, fügte er ein Modul mit vier Relais hinzu. Der Rotator selbst benötigte nur zwei Relais CW a CCW. Rezerva ďalších relé umožnila použiť rovnakú dosku aj s inými rotátormi.
Was kann im Leistungsbereich schiefgehen
Beim K3NG kann man sich sehr leicht auf die Firmware konzentrieren und die Stromversorgung unterschätzen. Dies kann zu Fehlern führen, die wie ein Softwareproblem aussehen. Beim G4HSK beispielsweise kam es nach dem Einbau der Relaisplatine zu einem Positionierungsfehler von etwa sieben Grad. Die Ursache lag nicht in einer Kalibrierung oder einer neuen Firmware. Ein von der Relaisspule aufgenommener Strom von ca. 25 mA verursachte einen Spannungsabfall und damit eine Änderung der Messung. Daher wurde die Relaisplatine anschließend von einer anderen Quelle mit Strom versorgt und ein 5-V-Regler verwendet.
Es ist eine sehr praktische Erfahrung für jedes Sondergebäude: Analoge Positionsmessung und Stromversorgung von Leistungselementen sollten nicht unabhängig voneinander gelöst werden. Ändert sich die vom K3NG angezeigte Position nach dem Hinzufügen eines Relais, müssen vor der Änderung der Firmware die Versorgungsspannungen, Erdpotentiale und die Spannung vom Sensor gemessen werden.
Kalibrierung von Azimut und Elevation
Nach dem elektrischen Anschluss ist das System noch nicht für eine genaue automatische Positionierung bereit. K3NG muss die Beziehung zwischen dem Wert vom Sensor und dem tatsächlichen Winkel kennen. Das Projekt umfasst daher die Azimut- und Höhenkalibrierung und unterstützt auch Kalibrierungstabellen. Die Einstellungen werden im EEPROM gespeichert, sodass eine Änderung der Konfigurationskonstante im Programm möglicherweise nicht automatisch den bereits im Speicher des Mikrocontrollers gespeicherten Wert überschreibt.
G4HSK ist auf dieses Detail gestoßen, als es den Parameter für die 450°-Drehung geändert hat. Der neue Wert wurde nicht wie erwartet in das EEPROM geschrieben. Bei einem Wechsel des Rotators oder einer Neukalibrierung ist es daher notwendig zu wissen, welche Parameter nur im Quellcode enthalten sind und welche bereits im Speicher abgelegt wurden.
Automatische Positionierung und Verzögerung
Nach der richtigen Kalibrierung wird K3NG erheblich mehr als nur eine Fernbedienung für CW/CCW. Die Firmware kann mit einem Zielazimut und automatischem Drehen arbeiten. Es gibt eine optionale Verzögerung beim Annähern an das Ziel, einen sanften Start, manuelle Grenzen und die Nutzung von Überdeckungen bei Rotatoren mit größerem Bereich.
Für den Funkamateur ist es besonders wichtig bei UKW, EME und Satellitenbetrieb. Bei der manuellen Einstellung kann die Position mehrmals korrigiert werden, während bei der automatischen Verfolgung die Regelung wiederholbar arbeiten muss. G4HSK beschreibt EME gerade als eine Situation, in der eine präzise Einstellung von Azimut und Elevation praktische Bedeutung für eine erfolgreiche Verbindung haben kann.
Manuelle Steuerung bleibt erhalten
Computersteuerung bedeutet nicht, dass die lokale Steuerung vom Controller verschwinden muss. K3NG unterstützt Tasten für die manuelle Rotation und kann Richtung sowie aktuellen Winkel auf dem LCD anzeigen. Unterstützt werden sowohl klassische Zeichen-LCDs als auch ausgewählte I2C-Displays und Nextion TFT.
Für eine einfache Station ist ein Display jedoch nicht unbedingt erforderlich. G4HSK hat in seiner späteren Konstruktion das LCD weggelassen, da bei der Verwendung PstRotator Informationen über die aktuelle und die Zielposition waren direkt im Computer verfügbar. Das Ergebnis war ein einfacherer Kasten und weniger mechanische Arbeit.
Sicherheit, Grenzen und Parken
Ein Rotator ist ein elektromechanisches Gerät und ein Fehler in der Steuerung kann mehr bedeuten als nur eine falsche Anzeige auf dem Bildschirm. Daher enthält K3NG einen Befehlstimeout, manuelle Drehgrenzen, Parken, AutoPark und Bremssteuerung. Es gibt auch eine Überdeckungsanzeige bei Rotatoren mit größerem Bereich.
Softwaregrenzen können jedoch nicht automatisch als Ersatz für mechanische Endschalter angesehen werden. Wenn ein bestimmter Rotator eine physische Bewegungseinschränkung erfordert, muss dies auch auf Hardware-Ebene gelöst werden. Bei der Modernisierung eines alten Geräts muss man vor allem seine mechanischen Anschläge, Übersetzungen, Motorstromversorgung und die Art der Bremssteuerung kennen.
Sichere Steuerung in der Praxis
Beim Testen ist es ratsam, ohne angeschlossene Antenne oder mit der Mechanik in sicherer Position zu beginnen und zuerst die Ausrichtung zu überprüfen. K3NG kann so konfiguriert werden, dass der CW-Befehl eine Bewegung in die entgegengesetzte Richtung bewirkt, als der Konstrukteur erwartet, wenn die Leistungseinheit oder der Sensor falsch angeschlossen ist. Bei einem zweiachsigen System müssen AZ und EL separat überprüft werden.
Die praktische Seite der fertigen Lösung zeigt auch RemoteQTH. Ihre azimutale Schnittstelle, die auf K3NG basiert, verwendet Arduino Nano, LCD, Tasten, Encoder und drei Relais für CW, CCW und Bremse. Es ist für den autonomen Betrieb sowie die Computersteuerung vorgesehen und unterstützt einen analogen Potentiometer für das Feedback.
Die Firmware wird an einen bestimmten Rotor angepasst.
K3NG sollte eher als Bausatz und nicht als Firmware betrachtet werden, die einfach in das Arduino geladen wird und funktioniert. Der Quellcode enthält die Konfiguration von Funktionen, Pins und Einstellungen. Der Konstrukteur wählt aus, welche Teile er benötigt: AZ, EL, Sensortyp, LCD, Tasten, Bremse, PWM, Parken oder andere Funktionen.
Das ist gleichzeitig einer der Nachteile. Je mehr Funktionen aktiviert werden, desto mehr steigen die Anforderungen an den Mikrocontroller und die Anzahl der verfügbaren Ein- und Ausgänge. G4HSK wies in einer späteren Firmware-Version darauf hin, dass das Arduino UNO bei umfangreicherer Konfiguration speichermäßig an der Grenze der Möglichkeiten war und die Arduino IDE beim Kompilieren auf die Programmgröße hinwies. Daher verwendete er eine ältere, kleinere Firmware-Version. Es handelt sich um die Erfahrung eines bestimmten Bauers, nicht um eine universelle Anforderung des Projekts für Arduino Mega.
Von einer einfachen Schnittstelle bis zu einer automatischen Station
Das Interessanteste an K3NG ist gerade die Bandbreite möglicher Implementierungen. An einem Ende befindet sich ein einfacher Arduino-Controller, der an das ursprüngliche Steuergehäuse angeschlossen ist. OK1HRA beschreibt beispielsweise eine Schnittstelle mit Arduino Mini, USB, LCD, Tasten und Relais, die als PC-Schnittstelle fungieren kann oder bei Hinzufügung von Stromversorgung und Leistungselementen als Ersatz für den ursprünglichen Controller.

Am anderen Ende steht ein vollwertiges AZ/EL-System mit Sensoren, Display, automatischer Verfolgung und Computeranschluss. Die Firmware unterstützt die Verfolgung von Sonne und Mond, GPS, Echtzeituhr und laut aktueller Dokumentation auch Satellitenverfolgung. Kompatibilität mit Hamlib/rotctl, N1MM und PstRotator dann ermöglicht es, den Rotator in die bestehende Amateurfunkstation zu integrieren.
Bei Satellitenbetrieb ist die Kombination von K3NG und Tracking-Software sehr praktisch. Der Computer berechnet den gewünschten Azimut und die Elevation, und K3NG sorgt für die Ausführung des Befehls. Bei EME kann eine ähnliche Architektur die präzise Ausrichtung der Antenne zum Mond erleichtern. In einer Conteststation ermöglicht es zudem, die Richtung der Antenne direkt aus dem Programm zu steuern, ohne manuelle Einstellungen vorzunehmen.
Fertige Platinen oder eigene Konstruktion?
K3NG muss nicht die Herstellung jedes Widerstands und Relais von Grund auf bedeuten. Es gibt verschiedene Boards und fertige Implementierungen, die auf derselben Firmware basieren. RemoteQTH bietet beispielsweise ein offenes Design für eine azimutale Schnittstelle mit KiCad-Daten, Schaltplänen, PCBs und mechanischen Dateien. Ihre Lösung verwendet ein Arduino Nano, drei Relais, ein LCD und einen Encoder in kompakter Bauform.
Eine eigene Platine macht jedoch dann Sinn, wenn die Schnittstelle an einen bestimmten alten Rotator angepasst werden muss. Es kann notwendig sein, logische Pegel zu ändern, eine optische Trennung hinzuzufügen, die Relaisversorgung anzupassen, die Bremse zu modifizieren oder einen atypischen Positionssensor zu lösen. Genau die offene Firmware ermöglicht solche Anpassungen, ohne das gesamte System ändern zu müssen.
Was praktische Bauwerke zeigen
Die Erfahrungen von G4HSK zeigen gut, warum es sich bei ähnlichen Projekten lohnt, zuerst den spezifischen Rotator zu verstehen und erst dann die Elektronik zusammenzustellen. Bei G-5500 nutzte er die vorhandene Schnittstelle, während er bei G-650C den Relaisbereich ergänzen musste. Bei der Kalibrierung stieß er auf den Unterschied zwischen dem deklarierten und dem tatsächlichen mechanischen Bereich und später auch auf ein Problem mit der Relaisversorgung. Solche Fehler können nicht mit einer universellen Einstellung im Programm behoben werden.
Gerade deshalb hat K3NG die größte Bedeutung für den Amateurfunker, der bereit ist, zu messen, zu testen und die Hardware anzupassen. Das Projekt bietet Firmware und eine Kommunikationsschicht, aber die eigentliche Leistungs- und Messschnittstelle muss den spezifischen Rotator respektieren.
Wo man bei der Modernisierung eines alten Rotors anfangen kann

Der erste Schritt sollte nicht das Hochladen der Firmware auf das Arduino sein, sondern die Dokumentation des bestehenden Rotators. Es ist notwendig, den Motortyp, die Betriebsspannung, die Art der Richtungsumschaltung, das Vorhandensein einer Bremse, den Typ des Rückführungsensors, den mechanischen Bereich und die verfügbaren Anschlüsse zu ermitteln. Erst dann kann eine geeignete K3NG-Konfiguration ausgewählt werden.
Wenn das alte Steuergerät den Motor weiterhin zuverlässig steuert, kann es am einfachsten sein, den Leistungsbereich unberührt zu lassen und K3NG nur an seine externe Steueroberfläche anzuschließen. Wenn das Gerät fehlt oder beschädigt ist, kann K3NG die Grundlage für einen neuen Controller sein, aber dann muss der Leistungsbereich separat entworfen werden, einschließlich Stromversorgung und Schutz. OK1HRA und Radio Artisan geben direkt die Möglichkeit an, K3NG als Ersatzsteuergerät oder als Grundlage für ein völlig selbstgebautes System zu verwenden.
Es kann auch innoviert werden selbstgebauter Rotator für AZ/EL wie vytvoril Mak SV1BSX už pred rokmi.
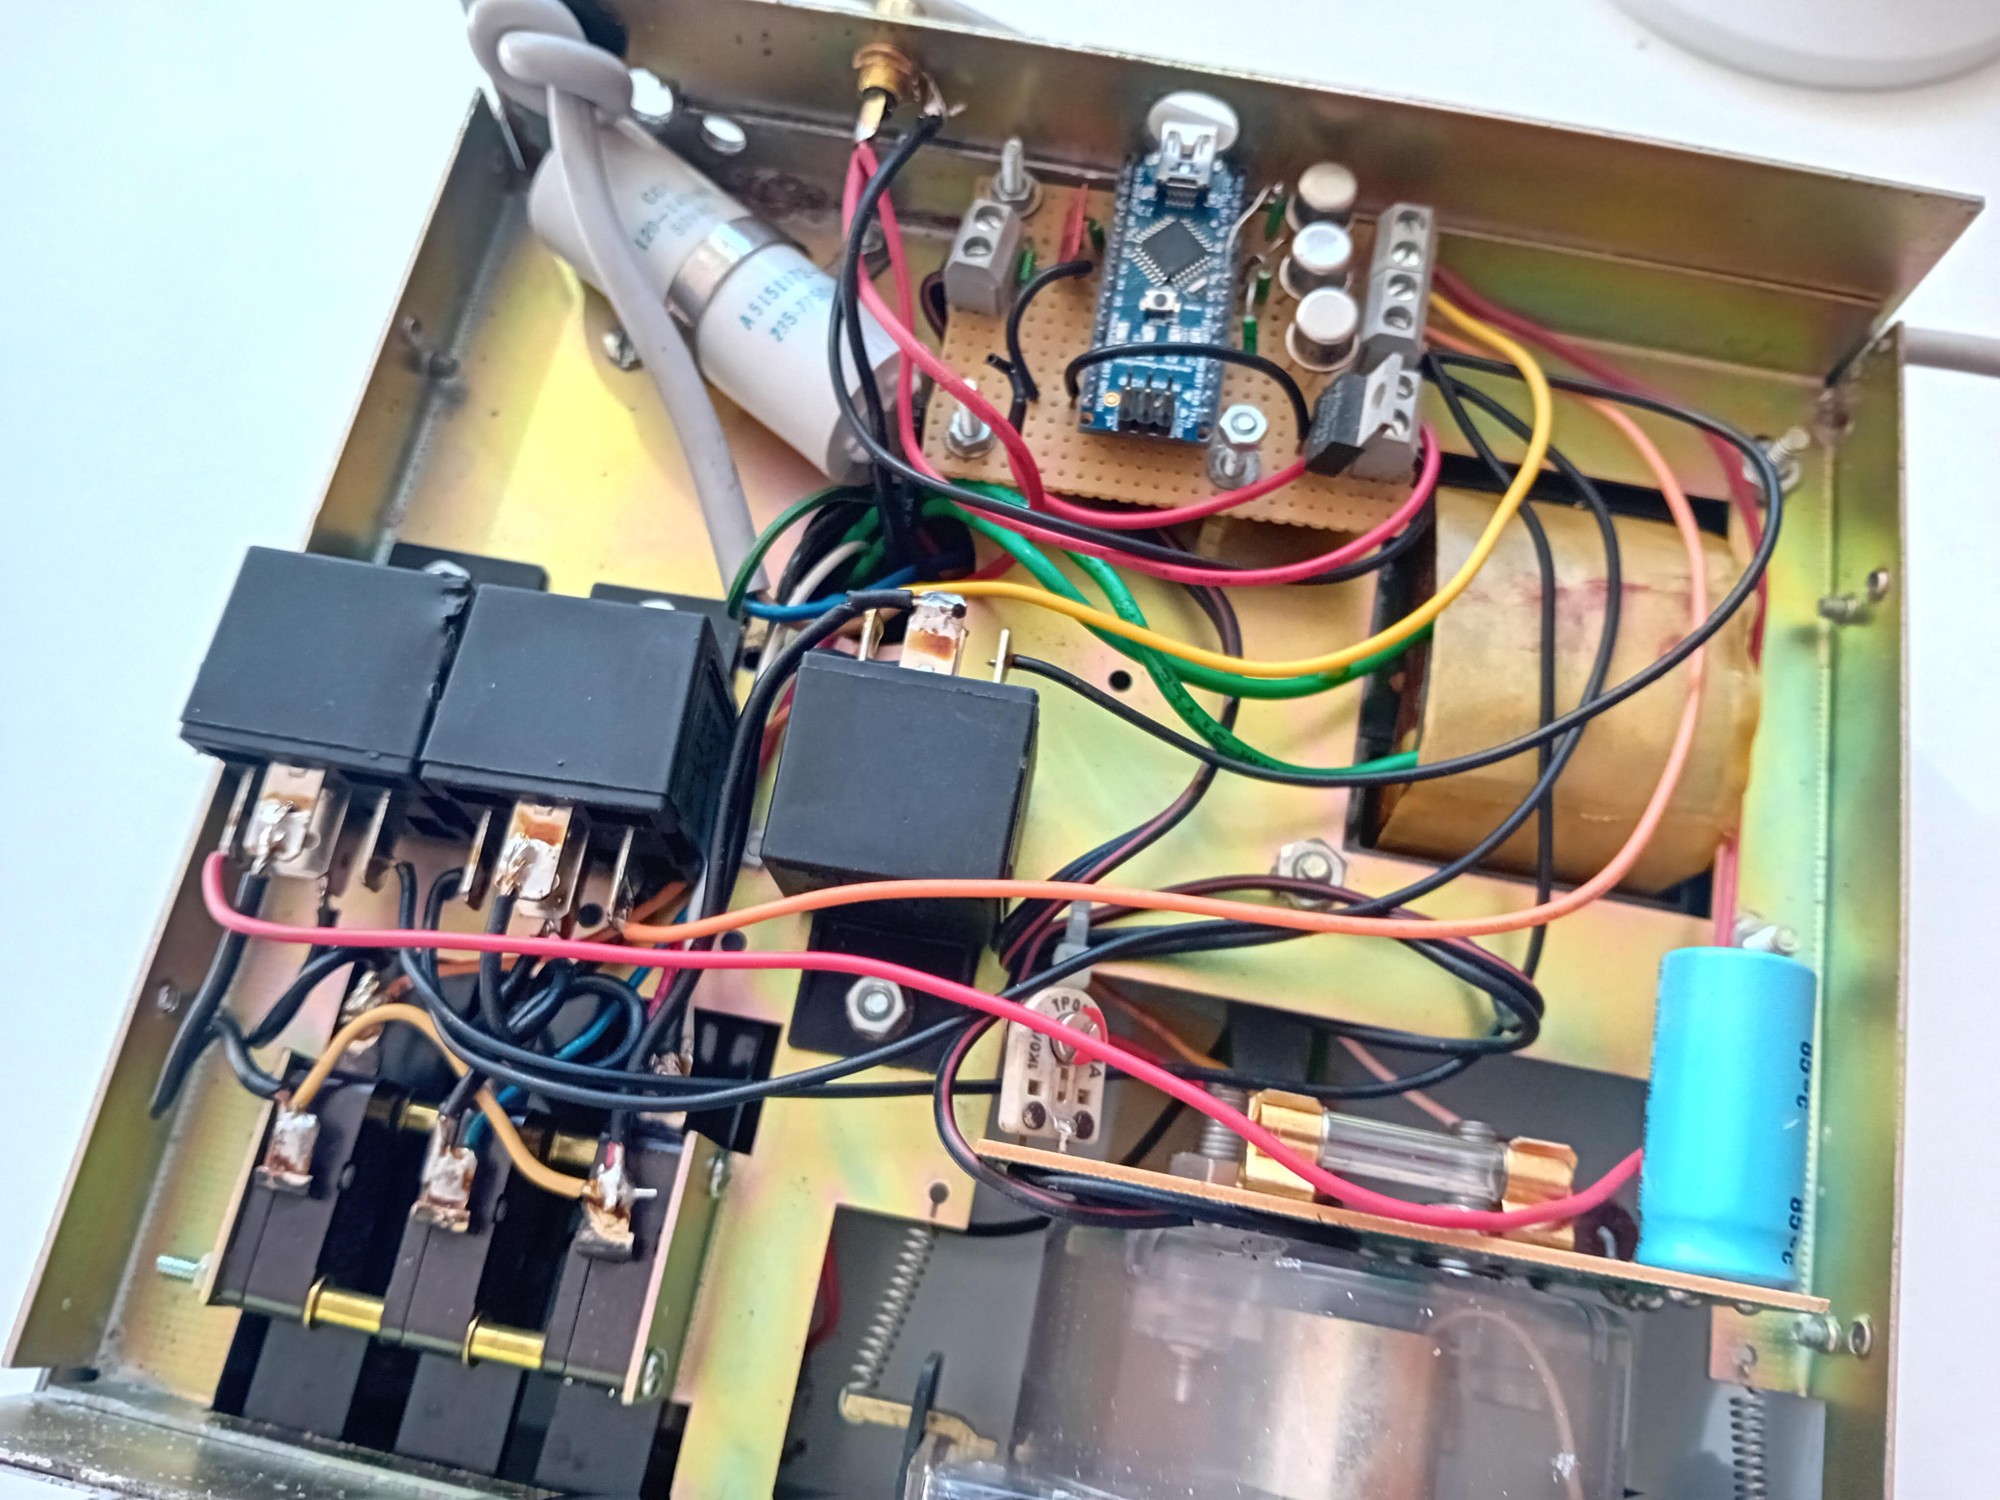
Ich habe den K3NG Rotator-Controller mehrere Male gebaut. Es ist ein sehr kostengünstiger und einfacher Weg, einen älteren Rotator zu modernisieren und vor allem die Bedienung am Amateurfunkarbeitsplatz zu erleichtern. Ich bin beim Bau auf keine Überraschungen gestoßen, was auch die Realisierbarkeit bestätigt. Wie auf den Fotos zu sehen ist, kann es auch auf einer universellen Leiterplatte realisiert werden.
In dem Hy-Gain / CDE CD-44 Steuergehäuse war genügend Platz für robustere Relais der Automobilindustrie.

Sofern es modifiziert wird Steuergehäuse für Rotatoren wie AR-300XL, gibt es kein Problem, es auch an einen solchen Rotator anzuschließen. Aufgrund der Computersteuerung verwende ich normalerweise kein Display oder Bedienelemente - alles wird entweder manuell oder halbautomatisch über das N1MM+ Protokoll von PstRotator gesteuert. Gpredict pre satelitnú prevádzku.
K3NG Rotorsteuerungen als Weg zu einem moderneren alten Rotor
Der Wert des K3NG-Projekts besteht nicht darin, aus einem alten Rotator ein neues Modell zu machen. Mechanik, Motor und Sensoren bleiben das, was sie waren. Die Steuerungsschicht wird sich jedoch ändern. Der Rotator kann USB-Kommunikation, automatische Positionierung, Integration mit Hamlib und Tracking-Software, Parken, Display oder neue Möglichkeiten zur Positionsmessung erhalten.
Für den Amateurfunker ist es wichtig, dass K3NG ein Open-Source-Projekt bleibt. Der Quellcode ist auf GitHub verfügbar und seine Architektur ist auch für Anpassungen vorgesehen. Das ermöglicht die Verwendung derselben Basis bei einem alten kommerziellen Rotator, einer eigenen Mechanik und einem experimentellen AZ/EL-System.
Der beste Ansatz besteht daher nicht darin, ein Schema blind zu kopieren. Es ist viel vernünftiger, das zu übernehmen, was die jeweilige Station benötigt, und den Leistungsbereich basierend auf den tatsächlichen elektrischen und mechanischen Eigenschaften des Rotators zu entwerfen. So kann auch ein mehrere Jahrzehnte alter Rotator ein vollwertiger Bestandteil einer computerbasierten Amateurfunkstation werden.