
Starší anténny Rotátor nemusí byť problémom len preto, že jeho pôvodný ovládací box nepozná USB, počítačové riadenie alebo automatické sledovanie satelitov. Často je mechanická časť rotátora stále plne použiteľná, zatiaľ čo elektronika riadiacej jednotky už nezodpovedá spôsobu práce v dnešnom rádioamatérskom pracovisku. Práve tu je zaujímavý projekt K3NG Rotator Controller (K3NG ovládač rotátora). Ide o otvorený projekt založený na mikrokontroléri Arduino, ktorý vytvára rozhranie medzi počítačom a rotátorom alebo jeho pôvodnou riadiacou jednotkou. Podľa použitého hardvéru však môže fungovať aj ako úplne samostatný ovládač.
Výhodou projektu nie je iba samotné počítačové ovládanie. K3NG umožňuje prispôsobiť spôsob snímania polohy, ovládanie motorov, brzdy, manuálne tlačidlá, displej, rýchlosť otáčania aj spôsob komunikácie so softvérom. Pre rádioamatéra, ktorý má starší Yaesu rotátor, domácu konštrukciu alebo rotátor s neštandardným rozhraním, tak môže byť zaujímavejšie upraviť existujúce zariadenie než stavať celý systém od začiatku.
V článku sa dočítate
K3NG nie je iba USB prevodník
Základná myšlienka projektu je pomerne jednoduchá. Arduino prijíma príkazy z počítača cez sériové rozhranie, vyhodnocuje požadovaný Azimut alebo eleváciu, číta spätnú väzbu zo snímača polohy a podľa výsledku ovláda výstupy rotátora. Počítač pritom nemusí poznať konkrétnu elektroniku použitého rotátora. Komunikuje cez podporovaný protokol a K3NG zabezpečuje preklad medzi týmto protokolom a konkrétnym hardvérom.
Projekt je možné použiť iba pre azimut alebo pre systém AZ/EL. To je dôležité napríklad pri satelitnej anténe, EME sústave alebo smerovej anténe pre VKV. Pri jednoduchom rotátore pre tribander postačí azimutálna časť, zatiaľ čo pri Yaesu G-5500 alebo podobnom systéme je možné spracovávať obe osi.
Počítačová komunikácia cez GS-232
Jednou z najdôležitejších vlastností K3NG je emulácia rozhraní, ktoré pozná rádioamatérsky softvér. Projekt podporuje Yaesu GS-232A a GS-232B, Easycom a podľa dokumentácie Radio Artisan aj DCU-1. Sériová komunikácia využíva štandardné USB rozhranie Arduina. Vďaka tomu sa K3NG môže správať ako počítačovo ovládaný rotátor bez toho, aby musel mať pôvodný rotátor vlastné moderné USB rozhranie.
Praktický význam je veľký. Program nemusí byť špeciálne naprogramovaný pre konkrétny starší rotátor. Ak podporuje GS-232 alebo príslušné rozhranie, môže komunikovať s K3NG. GitHub projektu uvádza kompatibilitu napríklad s Hamlib/rotctl, HRD, N1MM a PstRotator. RigExpert zároveň uvádza použitie s modernými logovacími a contestovými programami.
Arduino ako riadiaci mozog

Arduino v tomto zapojení nie je iba USB–GPIO prevodník. Firmware vykonáva logiku celého rotátora. Musí poznať aktuálnu polohu, cieľovú polohu, smer otáčania, limity a podľa konfigurácie aj brzdu alebo rýchlosť. Zároveň spracováva lokálne tlačidlá a príkazy prichádzajúce zo sériového rozhrania.
Práve otvorený zdrojový kód je jedným z dôvodov, prečo má K3NG význam pre konštruktéra. Projekt nie je uzavretá čierna skrinka. Konfigurácia sa upravuje podľa konkrétneho hardvéru a jednotlivé funkcie možno aktivovať alebo vypnúť. To umožňuje vytvoriť jednoduchý ovládač pre jeden azimutálny rotátor, ale aj podstatne komplexnejší AZ/EL systém.
Rozsah 360 až 719 stupňov

Pri modernizácii staršieho rotátora je dôležité, že K3NG nemusí predpokladať iba klasický rozsah 0 až 360 stupňov. Projekt podporuje 360° a 450° azimutálne rotátory a podľa dokumentácie aj systémy s rozsahom až 719°. Pri 450° rotátore môže firmware využiť prekrytie na výber výhodnejšieho smeru otáčania.
To je praktické pri smerových anténach, ktoré môžu prechádzať cez sever. Ak je napríklad cieľ v oblasti, kde existujú dve mechanické cesty k požadovanému azimutu, nemusí byť potrebné vykonať takmer celú otáčku. Správne nastavenie skutočného mechanického rozsahu je však zásadné. G4HSK pri svojom G-5500 zistil, že jeho konkrétny rotátor nedosiahol deklarovaných 450°, ale približne 445°. Takáto odchýlka sa musí zohľadniť pri kalibrácii.
K3NG ovládač rotátora v reálnej konštrukcii
Praktickú predstavu o systéme poskytuje video venované montáži K3NG riešenia od VK4GHZ. Ukazuje prácu s riadiacou doskou, mikrokontrolérom a displejom a je zaujímavé najmä pre konštruktéra, ktorý nechce zostať iba pri softvérovej časti projektu.
Pri stavbe je dobré najskôr oddeliť tri časti systému: spätnú väzbu polohy, logiku K3NG a výkonové rozhranie k motoru. Arduino by nemalo byť priamo zaťažované motorom. Medzi mikrokontrolérom a motorom musia byť príslušné relé, tranzistory, výkonové ovládače alebo iné rozhranie podľa typu rotátora.
Snímanie polohy rozhoduje o presnosti

K3NG podporuje viacero spôsobov získania informácie o polohe. Medzi nimi sú potenciometre alebo analógové napätie, rotačné a inkrementálne enkódery, pulzné výstupy a vybrané digitálne snímače. Dokumentácia uvádza napríklad HMC5883L, ADXL345, LSM303, HH-12/AS5045 a ďalšie možnosti.
Pri modernizácii staršieho rotátora je preto vhodné začať práve snímačom. Ak má pôvodný rotátor potenciometer mechanicky spojený s hriadeľom, jeho využitie môže byť jednoduchšie než prestavba mechaniky. Naopak, pri domácej konštrukcii môže byť výhodnejší enkóder alebo magnetický snímač.
Treba však rozlišovať medzi elektrickým rozsahom snímača a mechanickým rozsahom rotátora. Arduino musí dostať taký rozsah signálu, ktorý zodpovedá použitému vstupu a zvolenej konfigurácii. Nesprávne nastavenie spätnoväzbového napätia sa následne prejaví nesprávnym azimutom alebo eleváciou.
Hardvér: Arduino, relé, snímače a displej
Jednoduché zapojenie môže obsahovať Arduino, vstupy pre azimut a prípadne eleváciu, niekoľko tlačidiel, výkonové výstupy a LCD. OK1HRA vo svojom montážnom návode ukazuje Arduino Mini, USB rozhranie, LCD, tlačidlá, LED indikáciu, tranzistory a dve relé. Výstupy sú vedené samostatne na AZIMUTH a MOTOR a samostatný vývod je určený aj na brzdu.
Takáto koncepcia je zaujímavá práve pri starších rotátoroch. Nie je potrebné kopírovať jedno konkrétne zapojenie. Výkonová časť sa musí prispôsobiť motoru a pôvodnej riadiacej jednotke. Pri niektorých rotátoroch K3NG ovláda pôvodný box, pri iných môže výkonové relé alebo polovodičový stupeň nahradiť jeho riadiacu elektroniku.
Relé a ovládanie motora

K3NG poskytuje samostatné riadiace výstupy pre smer otáčania a podľa konfigurácie aj pre eleváciu. Podporované sú tiež PWM výstupy a frekvenčné výstupy, ako aj samostatné riadenie brzdy. To však neznamená, že ľubovoľný motor možno pripojiť priamo na Arduino. Výstup firmware musí vždy prejsť cez elektricky vhodný výkonový stupeň.
Veľmi dobrú lekciu poskytuje konštrukcia G4HSK. Pri Yaesu G-650C, ktorého riadiaca jednotka nepoužívala relé na spínanie motora, doplnil štvorreléový modul. Samotný rotátor pritom potreboval iba dve relé pre CW a CCW. Rezerva ďalších relé umožnila použiť rovnakú dosku aj s inými rotátormi.
Čo sa môže pokaziť pri výkonovej časti
Pri K3NG je veľmi ľahké sústrediť sa na firmware a podceniť napájanie. Práve to môže viesť k chybám, ktoré vyzerajú ako problém softvéru. G4HSK napríklad zaznamenal približne sedemstupňovú chybu polohovania po pridaní reléovej dosky. Príčinou nebola kalibrácia ani nový firmware. Prúd približne 25 mA odoberaný cievkou relé spôsoboval pokles napätia a tým zmenu merania. Reléová doska preto bola následne napájaná z iného zdroja a použitý bol 5 V regulátor.
Je to veľmi praktická skúsenosť pre každú vlastnú stavbu: analógové meranie polohy a napájanie výkonových prvkov by nemali byť riešené bez ohľadu na seba. Ak sa po pridaní relé zmení poloha zobrazovaná K3NG, treba pred úpravou firmware zmerať napájacie napätia, zemné potenciály a napätie zo snímača.
Kalibrácia azimutu a elevácie
Po elektrickom pripojení ešte systém nie je pripravený na presné automatické polohovanie. K3NG musí poznať vzťah medzi hodnotou zo snímača a skutočným uhlom. Projekt preto obsahuje kalibráciu azimutu a elevácie a podporuje aj kalibračné tabuľky. Nastavenia sa ukladajú do EEPROM, takže zmena konfiguračnej konštanty v programe nemusí automaticky prepísať hodnotu, ktorá už bola uložená v pamäti mikrokontroléra.
G4HSK na tento detail narazil pri zmene parametra pre 450° rotáciu. Nová hodnota sa neprepísala do EEPROM tak, ako očakával. Pri zmene rotátora alebo opakovanej kalibrácii preto treba vedieť, ktoré parametre sú iba v zdrojovom kóde a ktoré už boli uložené v pamäti.
Automatické polohovanie a spomaľovanie
Po správnej kalibrácii sa z K3NG stáva podstatne viac než iba diaľkové tlačidlo CW/CCW. Firmware vie pracovať s cieľovým azimutom a automatickým otáčaním. K dispozícii je voliteľné spomaľovanie pri približovaní k cieľu, plynulý rozbeh, manuálne limity a využitie prekrytia pri rotátoroch s väčším rozsahom.
Pre rádioamatéra je to rozdiel najmä pri VKV, EME a satelitnej prevádzke. Pri ručnom nastavovaní je možné polohu niekoľkokrát opravovať, zatiaľ čo pri automatickom sledovaní musí regulácia pracovať opakovateľne. G4HSK opisuje práve EME ako situáciu, kde presné nastavenie azimutu a elevácie môže mať praktický význam pre úspešné spojenie.
Manuálne ovládanie zostáva zachované
Počítačové ovládanie neznamená, že z ovládača musí zmiznúť lokálne ovládanie. K3NG podporuje tlačidlá pre manuálnu rotáciu a môže zobrazovať smer aj aktuálny uhol na LCD. Podporované sú klasické znakové LCD aj vybrané I2C displeje a Nextion TFT.
Pre jednoduchú stanicu však displej nemusí byť nevyhnutný. G4HSK vo svojej neskoršej konštrukcii LCD vypustil, pretože pri použití PstRotator boli informácie o aktuálnej aj cieľovej polohe dostupné priamo v počítači. Výsledkom bol jednoduchší box a menej mechanickej práce.
Bezpečnosť, limity a parkovanie
Rotátor je elektromechanické zariadenie a chyba v riadení môže znamenať viac než iba nesprávny údaj na obrazovke. K3NG preto obsahuje command timeout, manuálne rotačné limity, parkovanie, AutoPark a ovládanie brzdy. K dispozícii je tiež indikácia prekrytia pri rotátoroch s väčším rozsahom.
Softvérové limity však nemožno automaticky považovať za náhradu mechanických koncových spínačov. Ak konkrétny rotátor vyžaduje fyzické obmedzenie pohybu, musí byť riešené aj na hardvérovej úrovni. Pri modernizácii starého zariadenia treba predovšetkým poznať jeho mechanické dorazy, prevody, napájanie motora a spôsob ovládania brzdy.
Bezpečné ovládanie v praxi
Pri testovaní je vhodné začať bez pripojenej antény alebo s mechanikou v bezpečnej polohe a najskôr overiť smerovanie. K3NG môže byť nakonfigurovaný tak, že príkaz CW spôsobí pohyb opačným smerom, než konštruktér očakáva, ak je nesprávne zapojený výkonový stupeň alebo snímač. Pri dvojosiom systéme treba samostatne overiť AZ aj EL.
Praktickú stránku hotového riešenia ukazuje aj RemoteQTH. Ich azimutálne rozhranie založené na K3NG používa Arduino Nano, LCD, tlačidlá, enkóder a tri relé pre CW, CCW a brzdu. Je určené pre samostatnú prevádzku aj počítačové riadenie a podporuje analógový potenciometer pre spätnú väzbu.
Firmware sa prispôsobuje konkrétnemu rotátoru
K3NG treba vnímať skôr ako stavebnicu než ako firmware, ktorý sa jednoducho nahrá do Arduina a začne fungovať. Zdrojový kód obsahuje konfiguráciu funkcií, pinov a nastavení. Konštruktér si vyberá, ktoré časti potrebuje: AZ, EL, typ snímača, LCD, tlačidlá, brzdu, PWM, parkovanie alebo ďalšie funkcie.
To je zároveň jedna z nevýhod. Čím viac funkcií sa zapne, tým viac rastú nároky na mikrokontrolér a počet dostupných vstupov a výstupov. G4HSK pri neskoršej verzii firmware upozornil, že Arduino UNO už bolo pri rozsiahlejšej konfigurácii pamäťovo na hranici možností a Arduino IDE pri kompilácii upozorňovalo na veľkosť programu. Preto použil staršiu, menšiu verziu firmware. Ide o skúsenosť konkrétneho staviteľa, nie o univerzálnu požiadavku projektu na Arduino Mega.
Od jednoduchého rozhrania až po automatickú stanicu
Najzaujímavejšie na K3NG je práve rozpätie možných implementácií. Na jednom konci je jednoduchý Arduino ovládač pripojený k pôvodnému riadiacemu boxu. OK1HRA napríklad opisuje rozhranie s Arduino Mini, USB, LCD, tlačidlami a relé, ktoré môže fungovať ako PC rozhranie alebo pri doplnení napájania a výkonových prvkov ako náhrada pôvodného ovládača.

Na druhom konci je plnohodnotný AZ/EL systém so snímačmi, displejom, automatickým sledovaním a pripojením k počítaču. Firmware podporuje sledovanie Slnka a Mesiaca, GPS, reálne hodiny a podľa aktuálnej dokumentácie aj satelitné sledovanie. Kompatibilita s Hamlib/rotctl, N1MM a PstRotator potom umožňuje začleniť rotátor do existujúceho rádioamatérskeho pracoviska.
Pri satelitnej prevádzke je práve kombinácia K3NG a trackingového softvéru veľmi praktická. Počítač vypočíta požadovaný azimut a eleváciu a K3NG zabezpečí vykonanie príkazu. Pri EME môže podobná architektúra zjednodušiť presné smerovanie antény na Mesiac. V contestovej stanici zase umožňuje riadiť smer antény priamo z programu bez samostatného manuálneho nastavovania.
Hotové dosky alebo vlastná konštrukcia?
K3NG nemusí znamenať výrobu každého rezistora a relé od nuly. Existujú rôzne dosky a hotové implementácie založené na rovnakom firmware. RemoteQTH napríklad poskytuje otvorený návrh azimutálneho rozhrania s KiCad podkladmi, schémou, PCB a mechanickými súbormi. Ich riešenie používa Arduino Nano, tri relé, LCD a enkóder v kompaktnom prevedení
Vlastná doska však dáva zmysel vtedy, keď treba prispôsobiť rozhranie konkrétnemu starému rotátoru. Môže byť potrebné zmeniť logické úrovne, doplniť optické oddelenie, upraviť napájanie relé, prispôsobiť brzdu alebo vyriešiť atypický snímač polohy. Práve otvorený firmware umožňuje takúto úpravu bez nutnosti meniť celý systém.
Čo ukazujú praktické stavby
Skúsenosti G4HSK dobre ukazujú, prečo sa pri podobných projektoch oplatí najskôr pochopiť konkrétny rotátor a až potom skladať elektroniku. Pri G-5500 využil existujúce rozhranie, zatiaľ čo pri G-650C musel doplniť reléovú časť. Pri kalibrácii narazil na rozdiel medzi deklarovaným a skutočným mechanickým rozsahom a neskôr aj na problém s napájaním relé. Takéto chyby sa nedajú vyriešiť univerzálnym nastavením v programe.
Práve preto má K3NG najväčší význam pre rádioamatéra, ktorý je ochotný merať, skúšať a prispôsobiť hardvér. Projekt poskytuje firmware a komunikačnú vrstvu, ale samotný výkonový a merací interface musí rešpektovať konkrétny rotátor.
Kde začať pri modernizácii starého rotátora

Prvým krokom by nemalo byť nahratie firmware do Arduina, ale zdokumentovanie existujúceho rotátora. Treba zistiť typ motora, napájacie napätie, spôsob prepínania smeru, prítomnosť brzdy, typ spätnoväzbového snímača, mechanický rozsah a dostupné konektory. Až potom je možné vybrať vhodnú konfiguráciu K3NG.
Ak starý riadiaci box stále spoľahlivo ovláda motor, môže byť najjednoduchšie ponechať výkonovú časť nedotknutú a K3NG pripojiť iba na jeho externé riadiace rozhranie. Ak box chýba alebo je poškodený, K3NG môže byť základom nového ovládača, ale vtedy už treba samostatne navrhnúť výkonovú časť, napájanie a ochrany. OK1HRA aj Radio Artisan priamo uvádzajú možnosť použitia K3NG ako náhrady riadiacej jednotky alebo ako základu úplne domáceho systému.
Inovovať sa dá aj home made rotátor pre AZ/EL ako vytvoril Mak SV1BSX už pred rokmi.
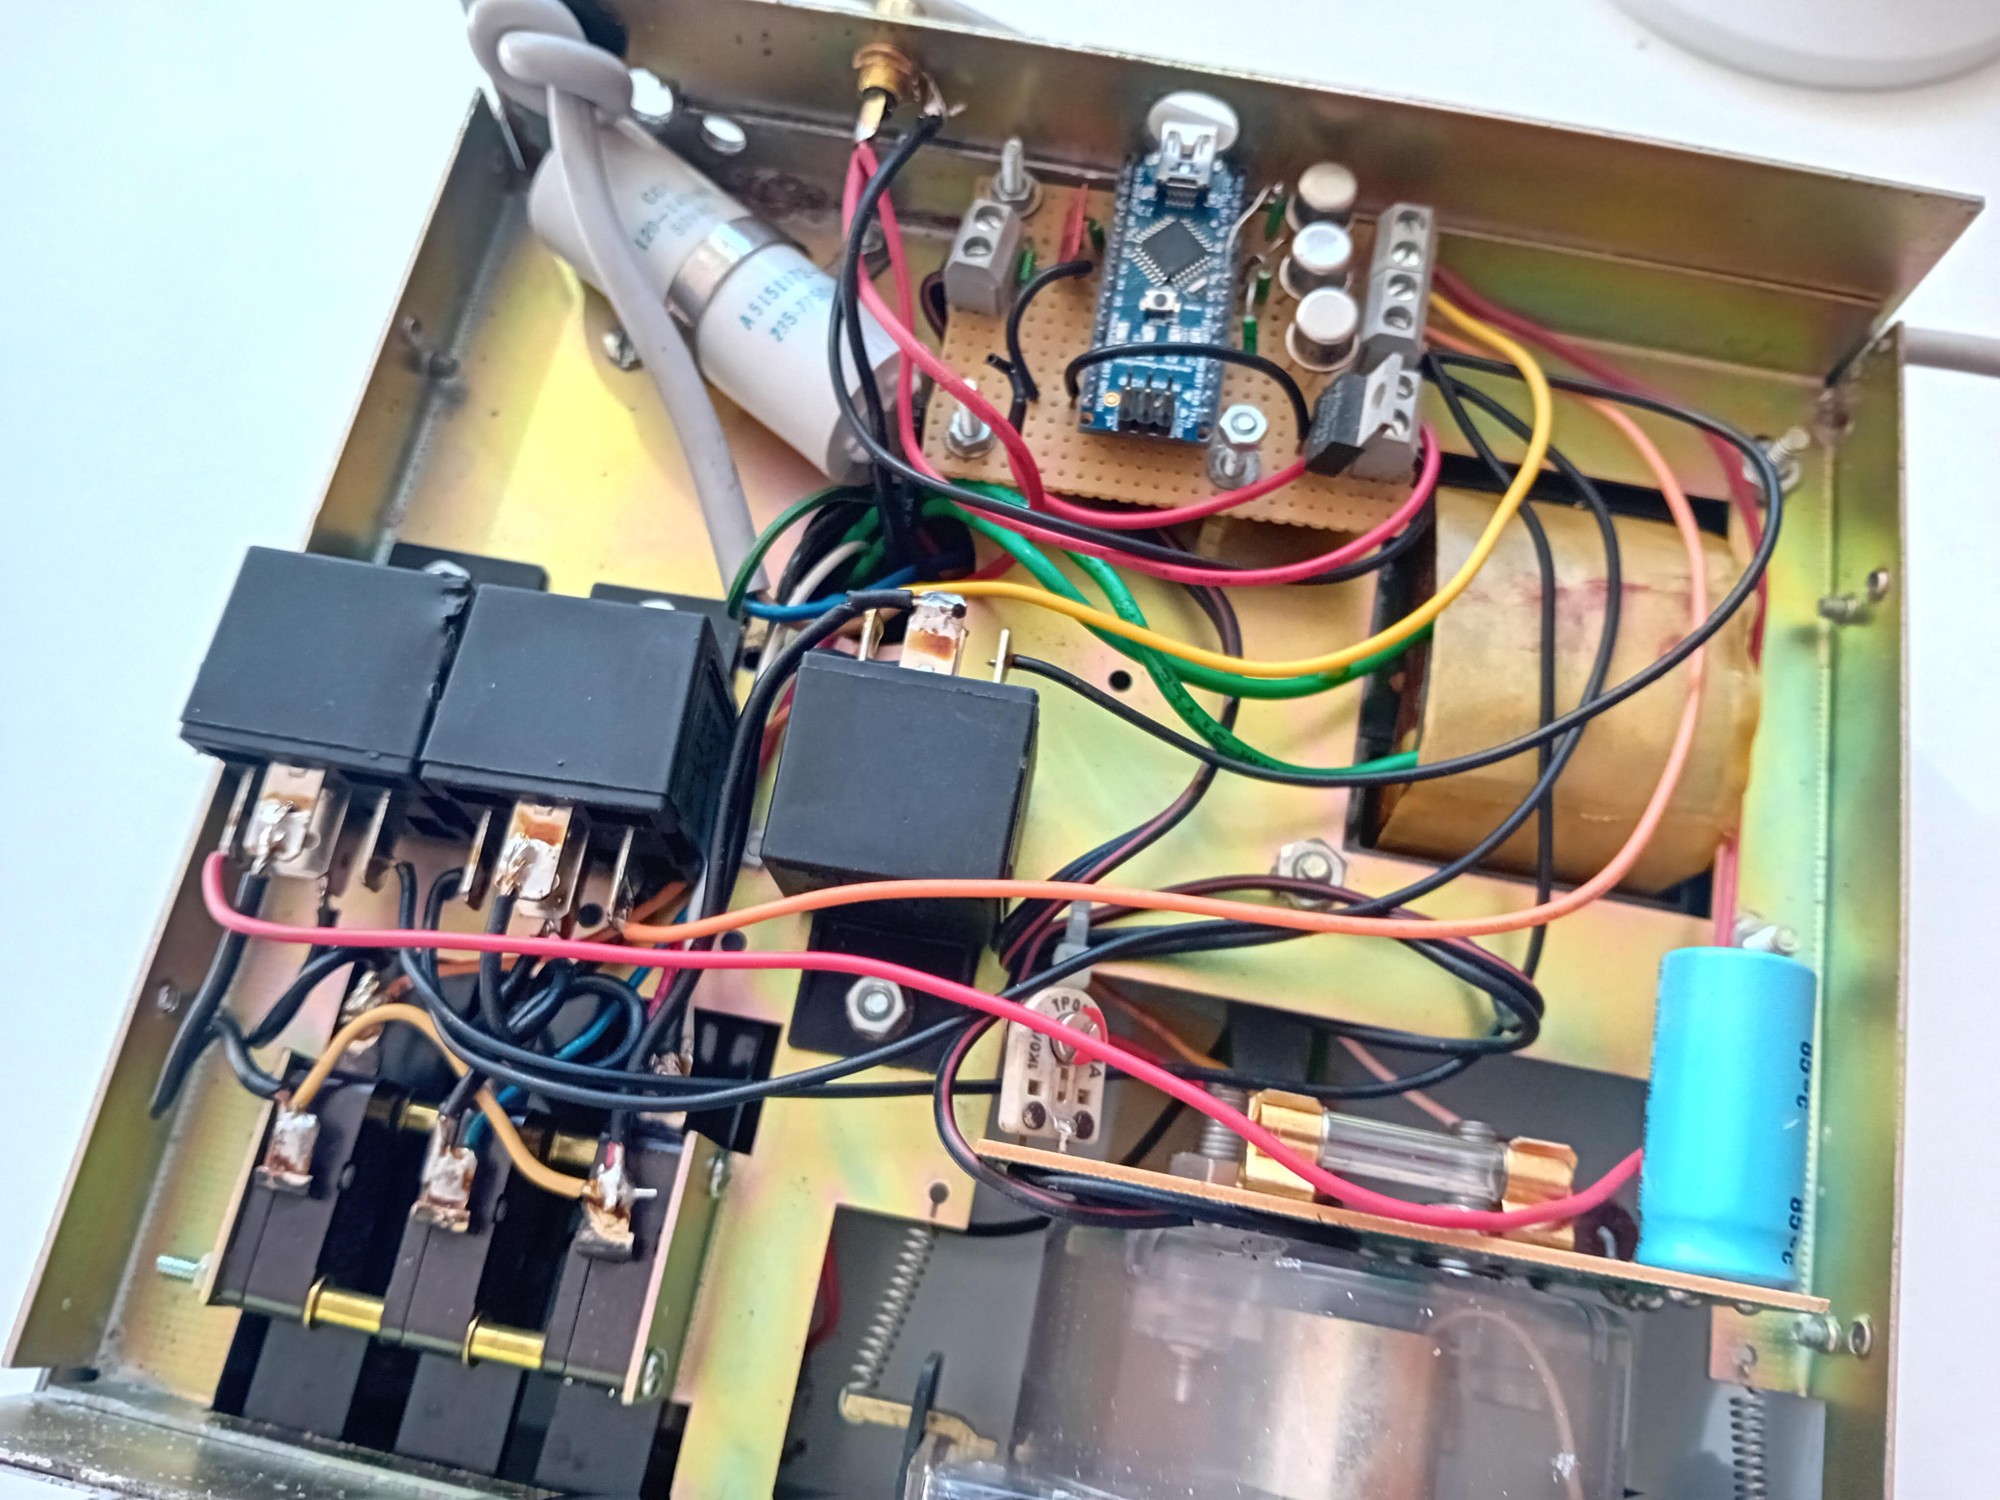
Staval som K3NG ovládač rotátora niekoľkokrát. Je to veľmi lacná a jednoduchá cesta ako inovovať starší rotátor a predovšetkým spríjemniť obsluhu na rádioamatérskom pracovisku. Nenarazil som na žiadne prekvapenia pri stavbe, čo je tiež potvrdením realizovateľnosti. Ako z fotografií vidieť, dá sa realizovať aj na univerzálnom plošnom spoji.
V Hy-Gain / CDE CD-44 ovládacej skrinke bolo dostatok miesta aj na robustnejšie relé pre automobilový priemysel.

Pokiaľ sa modifikuje ovládacia skrinka k rotátorom ako AR-300XL, tak nie je problém ho pripojiť ani k takémuto rotátoru. Z dôvodu riadenia počítačom nezvyknem osadzovať displej ani ovládacie prvky – všetko riadi PstRotator buď manuálne alebo poloautomaticky z denníka N1MM+, resp. Gpredict pre satelitnú prevádzku.
K3NG ovládače rotátora ako cesta k modernejšiemu starému rotátoru
Hodnota projektu K3NG nespočíva v tom, že by zo starého rotátora urobil nový model. Mechanika, motor a snímače zostávajú tým, čím boli. Zmení sa však riadiaca vrstva. Rotátor môže dostať USB komunikáciu, automatické polohovanie, integráciu s Hamlibom a trackingovým softvérom, parkovanie, displej alebo nové možnosti snímania polohy.
Pre rádioamatéra je pritom podstatné, že K3NG zostáva otvoreným projektom. Zdrojový kód je dostupný na GitHube a jeho architektúra je určená aj na prispôsobovanie. To umožňuje použiť rovnaký základ pri starom komerčnom rotátore, vlastnej mechanike aj experimentálnom AZ/EL systéme.
Najlepším prístupom preto nie je slepo skopírovať jednu schému. Oveľa rozumnejšie je prevziať z K3NG to, čo konkrétna stanica potrebuje, a výkonovú časť navrhnúť podľa skutočných elektrických a mechanických vlastností rotátora. Práve tak sa môže aj niekoľko desaťročí starý rotátor stať plnohodnotnou súčasťou počítačom riadenej rádioamatérskej stanice.